

|


16HS2404L14.5P1-X के अनुसार
झोंग हुआ जियांग
8.4वी के
0.42 क
20 मिमी
झोंग हुआ जियांग 16HS2404L14.5P1-X एक कॉम्पैक्ट 39mm-फ्रेम, 2-चरण हाइब्रिड स्टेपर मोटर छै जे सीएनसी उपकरण, 3 डी प्रिंटर, रोबोटिक्स, स्वचालन प्रणाली, स्थिति तंत्र आरू अन्य गति-नियंत्रण अनुप्रयोग मँ सटीक वृद्धिशील गति लेली डिजाइन करलौ गेलौ छै । एकरा म॑ १.८° फुल-स्टेप कोण के प्रयोग करलऽ जाय छै, जे माइक्रोस्टेपिंग स॑ पहल॑ प्रति क्रान्ति २०० फुल स्टेप के बराबर होय छै ।
मोटर क॑ 20Ω चरण प्रतिरोध, 17mH अधिष्ठापन, वर्ग बी इन्सुलेशन आरू AWG 26 सीसा तार के साथ 8.4V आरू 0.42A प्रति चरण प॑ निर्दिष्ट करलऽ गेलऽ छै । एकरऽ ३९ मिमी वर्ग फ्रेम नेमा १६ आकार स॑ मेल खाबै छै जेकरा आमतौर प॑ कॉम्पैक्ट मोशन सिस्टम लेली प्रयोग करलऽ जाय छै, जहां छोटऽ पैर के निशान के जरूरत होय छै ।
अनुरोध 16HS2404L14.5P1-X मूल्य निर्धारण
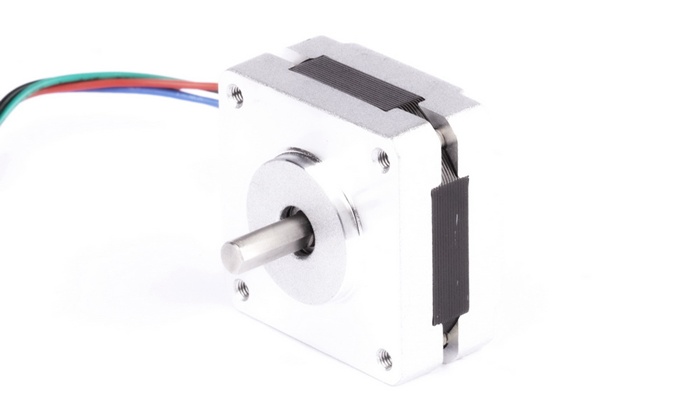
| वस्तु | विनिर्देश |
| चरणों की संख्या | 2 |
| स्टेप एंगल | १.८° ± ५% २. |
| रेटेड वोल्टेज | 8.4वी के |
| रेटेड वर्तमान | 0.42 क |
| रुकावट | 20Ω ± 10% 20 ° C पर |
| अधिष्ठापन | 17mH ±20% 1kHz, 1Vrms पर |
| होल्डिंग टॉर्क | 0.09 N·m के ऊपर |
| डिटेंट टॉर्क | 0.5 N·cm के नीचे अधिकतम। |
| रोटर जड़ता | 11 ग्राम · सेमी⊃2; |
| लीड स्टाइल | AWG 26 यूएल1007 |
| इन्सुलेशन क्लास | कक्षा बी |
| ढांकता हुआ ताकत | 500V एसी 1 मिनट के लिये |
| इन्सुलेशन प्रतिरोध | 100MΩ के ऊपर |
| अनुमत जोर भार | 10एन के |
| अनुमत रेडियल लोड | शाफ्ट के छोर पर 21N |
1.8° स्टेप एंगिल के साथ, मोटर प्रति क्रान्ति 200 पूरा स्टेप प्रदान करै छै. जब॑ एकरऽ उपयोग संगत करंट-नियंत्रित माइक्रोस्टेपिंग ड्राइवर के साथ करलऽ जाय छै, त॑ विद्युत स्टेप क॑ उपविभाजित करलऽ जाय सकै छै ताकि गति के चिकनीपन म॑ सुधार आरू कम गति के कंपन क॑ कम करलऽ जाय सक॑ । वास्तविक स्थिति प्रदर्शन ड्राइवर, नियंत्रक, यांत्रिक संचरण, त्वरण प्रोफाइल, अनुनाद आ लागू भार पर निर्भर करय छै.
ड्राइवर संगतता के बारे में पूछें
| मॉडल नं. | स्टेप एंगल | मोटर लंबाई | वोल्टेज | प्रवाह | रुकावट | अधिष्ठापन | होल्डिंग टॉर्क | जड़ता | लीड स्टाइल |
| (°) २. | (एल) मिमी | वी. | एको | Ω के | एमएच | mN·m | g·cm⊃2 के; | # . | |
| 16HS2404L14.5P1-X के अनुसार | 1.8 | 20 | 8.4 | 0.42 | 20 | 17 | 9 | 11 | AWG 26 1061 के अनुसार |
उपरोक्त विद्युत तालिका मूल पृष्ठ सं प्रतिनिधि उत्पाद डेटा कें पुन: प्रस्तुत करयत छै. विशेष आवश्यकता वाला उत्पादक कें बारे मे ग्राहक कें विद्युत, यांत्रिक, सीसा-तार आ आवेदन आवश्यकताक कें अनुसार चर्चा कैल जा सकय छै.
तकनीकी नोट: मूल पृष्ठ पर दू अलग-अलग होल्डिंग-टॉर्क प्रविष्टि छै. सामान्य विनिर्देश '0.09 N·m स ऊपर,' सूचीबद्ध करैत अछि जखन कि विद्युत विनिर्देश तालिका '9 mN·m.' सूचीबद्ध करैत अछि.' चूँकि ई मान समतुल्य नहि अछि, डिजाइन मान क रूप मे होल्डिंग टॉर्क क उपयोग करबा स पहिने नवीनतम इंजीनियरिंग डाटाशीट क पुष्टि करू.
| इन्सुलेशन स्तर | इन्सुलेशन वोल्टेज | इन्सुलेशन प्रतिरोध |
| कक्षा बी | 500V एसी, 1 मिनट | 100MΩ के ऊपर |
| वर्ग एफ | 500V एसी, 1 मिनट | 100MΩ के ऊपर |
इन्सुलेशन वर्ग मोटर घुमावदार इन्सुलेशन प्रणाली कें गर्मी-प्रतिरोध श्रेणी कें वर्णन करय छै. 16HS2404L14.5P1-X कें लेल सामान्य विनिर्देश इ मॉडल कें वर्ग बी कें रूप मे पहचान करयत छै.
| इन्सुलेशन के तापमान वर्ग | एक स्तर | ई स्तर | ख स्तर | च स्तर | एच लेवल |
| अधिकतम अनुमत तापमान (°C) | 105 | 120 | 130 | 155 | 180 |
| घुमावदार तापमान वृद्धि सीमा (के)। | 60 | 75 | 80 | 100 | 125 |
| प्रदर्शन सन्दर्भ तापमान (°C) २. | 80 | 95 | 100 | 120 | 145 |
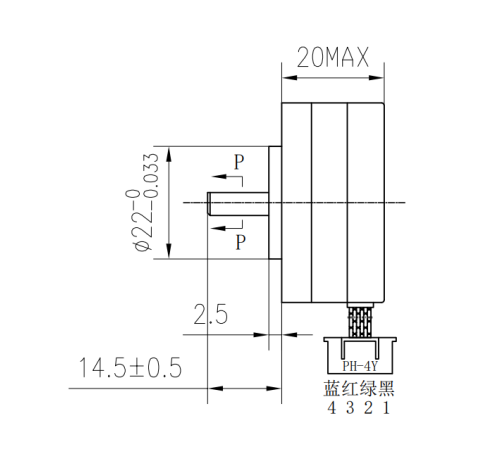
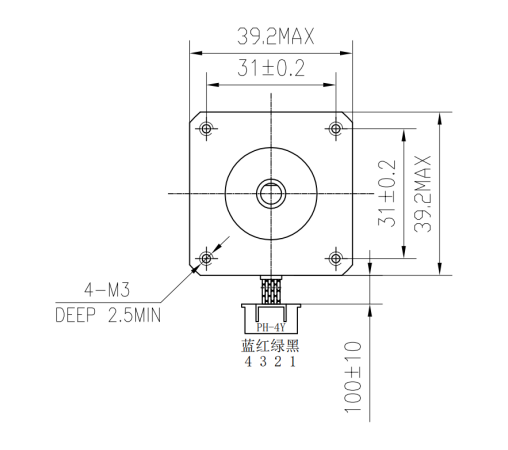
कोनों मौजूदा मोटर कें बदलय सं पहिले या 16HS2404L14.5P1-X कें कोनों नव गति प्रणाली मे एकीकृत करय सं पहिले, फ्रेम आकार, माउंटिंग-होल स्पेसिंग, शाफ्ट कें आयाम, शरीर कें लंबाई आ उपलब्ध स्थापना लिफाफा कें तुलना यांत्रिक ड्राइंग सं करूं. यांत्रिक संगतता कें सत्यापन उत्पाद नामकरण सम्मेलन सं स्वतंत्र रूप सं कैल जेबाक चाही.
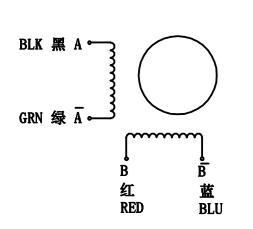
मोटर चरणक कें एकटा संगत द्विध्रुवीय स्टेपर ड्राइवर कें संबंधित ए आ बी आउटपुट सं जोड़ूं. पावर लगावय सं पहिले कॉइल जोड़ी कें पुष्टि करूं आ मोटर कें वायरिंग बदलय सं पहिले पावर डिस्कनेक्ट करूं.
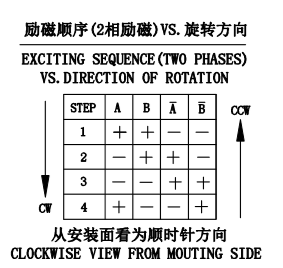
ड्राइवर मोटर चरणक कें क्रम मे ऊर्जावान बनायत छै ताकि नियंत्रित कोणीय गति पैदा भ सकय. फुल-स्टेप, हाफ-स्टेप आ माइक्रोस्टेपिंग ऑपरेशन चयनित ड्राइवर आ कंट्रोलर पर निर्भर करैत अछि । मोटर कें तापमान, उपलब्ध टॉर्क आ सेवा जीवन कें लेल सही फेज-करंट सीमित करनाय महत्वपूर्ण छै.
| स्टेप कोण सटीकता | ± 5% के। |
| प्रतिरोध सटीकता | ± 10% के। |
| अधिष्ठापन सटीकता | ± 20% के। |
| तापमान वृद्धि | 80 डिग्री सेल्सियस अधिकतम। |
| परिवेश के तापमान | -20°C से +50°C तक |
| इन्सुलेशन प्रतिरोध | 100MΩ मिनट। 500V डीसी पर |
| ढांकता हुआ ताकत | 500V एसी, 1 मिनट |
| अनुमत रेडियल लोड | 21एन के |
| अनुमत जोर भार | 10एन के |
इ सहिष्णुता आ संचालन कें स्थितियक कें पूरा गति-प्रणाली डिजाइन कें हिस्सा मानल जेबाक चाही. रनिंग टॉर्क सामान्य रूप सं मोटर कें गति, ड्राइवर करंट, आपूर्ति वोल्टेज, त्वरण आ लोड जड़ता कें साथ बदलय छै, अइ कें लेल अंतिम चयन केवल टॉर्क कें पकड़य कें बजाय आवश्यक ऑपरेटिंग बिंदु कें आधार पर होबाक चाही.
39 मिमी 2-फेज हाइब्रिड स्टेपर मोटर क॑ कॉम्पैक्ट सीएनसी तंत्र, 3 डी प्रिंटर, रोबोटिक्स, ऑटोमेशन उपकरण, पोजीशनिंग स्टेज, टेस्ट फिक्स्चर, डिस्पेंसिग सिस्टम, ऑप्टिकल पोजीशनिंग उपकरण आरू अन्य अनुप्रयोगऽ लेली विचार करलऽ जाब॑ सकै छै जेकरा म॑ दोहराबै योग्य वृद्धिशील आंदोलन के जरूरत होय छै ।
मोटर चयन कें लेल आवश्यक गति सीमा, भार टॉर्क, त्वरण, कर्तव्य चक्र, भार जड़ता, शाफ्ट भार, यांत्रिक आयाम, ड्राइवर मॉडल, आपूर्ति वोल्टेज आ आदेश मात्रा प्रदान करूं. इ विवरण इ निर्धारित करय मे मदद करय छै की 16HS2404L14.5P1-X या कोनों अन्य स्टेपर मोटर विन्यास बेसि उपयुक्त छै या नहि.
39 मिमी फ्रेम वाला मोटर छोट 35 मिमी श्रेणी के मोटर आ आम 42 मिमी नेमा 17 मोटर के बीच फिट भ जायत अछि. इ फ्रेम आकार तखन उपयोगी भ सकय छै जखन मशीन कें लेल एकटा कॉम्पैक्ट माउंटिंग लिफाफा कें आवश्यकता होयत छै जखन कि ओकरा एखनहु 2-फेज हाइब्रिड स्टेपर मोटर कें नियंत्रित स्थिति विशेषताक कें आवश्यकता होयत छै.

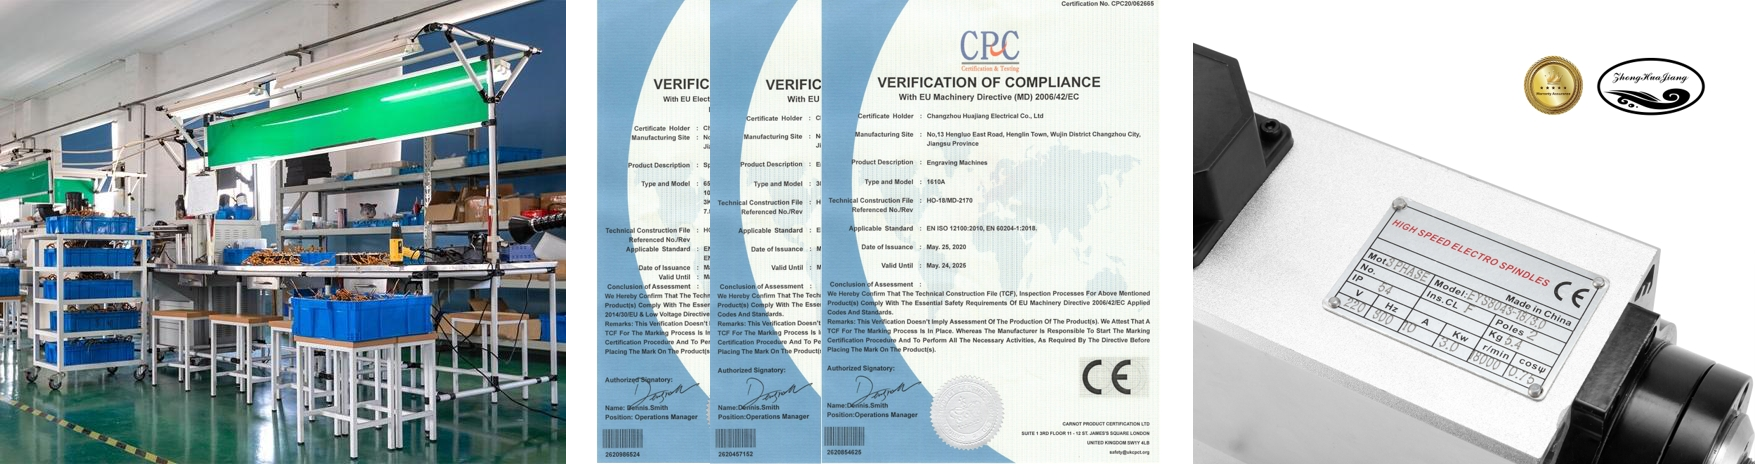
हुआजियांग केरऽ स्थापना २००० म॑ करलऽ गेलऽ छेलै, जेकरऽ शुरुआत सीएनसी उत्कीर्णन स्पिंडल मोटर केरऽ उत्पादन स॑ करलऽ गेलै आरू बाद म॑ एकरऽ विस्तार चर-आवृत्ति ड्राइव, उत्कीर्णन मशीन आरू संबंधित सीएनसी उत्पाद म॑ करलऽ गेलै । व्यापक बाजार विकास क॑ समर्थन दै लेली २०१८ म॑ झोंग हुआ जियांग ब्रांड केरऽ स्थापना करलऽ गेलऽ छेलै ।
कंपनी क॑ एयर-कूल्ड स्पिंडल मोटर केरऽ एक श्रृंखला केरऽ पंजीकृत पेटेंट, पेटेंट नंबर २००७३०१८४२४५.५, आरू सीएनसी स॑ जुड़लऽ उत्पादऽ म॑ २० साल स॑ भी अधिक के निर्माण के अनुभव छै ।
 |
||
| गुणवत्ता आश्वासन शिपमेंट सं पहिने उत्पाद निरीक्षण आ गुणवत्ता-नियंत्रण प्रक्रिया. |
पेटेंट आ प्रमाणीकरण निर्माण कें अनुभव आ पेटेंट एयर-कूल्ड स्पिंडल डिजाइन. |
अतिरिक्त ब्रांड मूल्य सीएनसी, स्पिंडल आ गति-नियंत्रण अनुप्रयोगक कें लेल एकीकृत उत्पाद समर्थन. |
 |
||
| उचित मूल्य विनिर्देश, मात्रा आ अनुकूलन के लेल प्रत्यक्ष कारखाना संचार। |
पूर्णकालिक सेवा उत्पाद चयन आ आवेदन प्रश्नक कें लेल तकनीकी सहायता. |
तेजी सं आ विश्वसनीय वितरण उत्पादन समन्वय, निर्यात सेवा आ शिपमेंट अपडेट. |
झोंग हुआ जियांग से संपर्क करें

प्रमाणीकरण कें आवश्यकता गंतव्य बाजार आ अंतिम उपकरणक कें अनुसार भिन्न भ सकय छै. ओईएम या बैच ऑर्डर कें लेल, अपन परियोजना कें लेल आवश्यक वर्तमान दस्तावेजक कें अनुरोध करूं आ खरीद सं पहिले लागू अनुपालन आवश्यकताक कें पुष्टि करूं.
16HS2404L14.5P1-X 39mm फ्रेम क मोटर अछि । मानक स्टेपर-मोटर फ्रेम शब्दावली मे, 39mm वर्ग फ्रेम कें आमतौर पर नेमा 16 कें रूप मे वर्गीकृत कैल जायत छै.मौजूदा मोटर कें बदलय कें समय हमेशा यांत्रिक ड्राइंग आ माउंटिंग आयाम कें पुष्टि करूं.
1.8° पूर्ण-चरण कोण प्रति क्रान्ति 200 पूर्ण चरण प्रदान करै छै. एकटा संगत माइक्रोस्टेपिंग ड्राइवर इलेक्ट्रॉनिक रूप सं प्रत्येक पूरा स्टेप कें सुचारू कमांड गति कें लेल उपविभाजित कयर सकय छै.
मूल उत्पाद विनिर्देश मे 8.4V रेटेड वोल्टेज आ 0.42A रेटेड करंट कें सूची देल गेल छै. जखन करंट-नियंत्रित स्टेपर ड्राइवर कें उपयोग कैल जायत छै, तखन मोटर आ ड्राइवर कें आवश्यकताक कें अनुसार फेज-करंट सीमा कें कॉन्फ़िगर करूं.
द्विध्रुवीय 2-फेज स्टेपर ड्राइवर कें उपयोग करूं जे मोटर कें 0.42A रेटिंग कें आसपास फेज करंट कें नियंत्रित कयर सकय छै आ उपलब्ध नियंत्रक आ बिजली आपूर्ति कें साथ संगत छै. इंस्टॉलेशन सं पहिने ड्राइवर कें वर्तमान रेंज, सप्लाई-वोल्टेज रेंज, कनेक्टर व्यवस्था आ माइक्रोस्टेप सेटिंग्स कें पुष्टि करूं.
हँ। एकटा संगत माइक्रोस्टेपिंग ड्राइवर मोटर कें 1.8° पूरा स्टेप कें उपविभाजित कयर सकय छै ताकि चिकनीपन मे सुधार आ कंपन कें कम कैल जा सकय. माइक्रोस्टेप रिजोल्यूशन कें भार कें तहत गारंटीड यांत्रिक स्थिति सटीकता कें रूप मे नहि मानल जेबाक चाही.
मूल पृष्ठ म॑ दू अलग-अलग मान छै: सामान्य विनिर्देश म॑ 0.09 N·m स॑ ऊपर टॉर्क रखै के सूची देलऽ गेलऽ छै, जबकि विद्युत विनिर्देश तालिका म॑ 9 mN·m के सूची देलऽ गेलऽ छै । डिजाइन मान के रूप में होल्डिंग टॉर्क के उपयोग करय सं पहिने झोंग हुआ जियांग के साथ नवीनतम इंजीनियरिंग डाटाशीट के पुष्टि करू.
स्रोत विनिर्देश मे 21N कें अनुमेय रेडियल भार आ 10N कें अनुमेय थ्रस्ट भार कें सूचीबद्ध कैल गेल छै. कपलिंग, चरखी, सीसा कें पेंच आ बेल्ट कें व्यवस्था कें डिजाइन अइ प्रकार कैल जेबाक चाही की मोटर शाफ्ट निर्धारित भार सीमा कें भीतर रहय.
वर्तमान मोटर मॉडल, फ्रेम आ शाफ्ट कें आयाम, माउंटिंग-होल स्पेसिंग, लोड टॉर्क, लक्ष्य गति, त्वरण, ड्यूटी चक्र, ड्राइवर मॉडल, आपूर्ति वोल्टेज, सीसा-तार आवश्यकताक, कनेक्टर आवश्यकताक, मात्रा आ अंतिम आवेदन प्रदान करनाय.
मूल उत्पाद जानकारी मे कहल गेल छै की विशेष आवश्यकता वाला उत्पाद ग्राहकक कें अनुरोध कें अनुसार बनायल जा सकय छै. मूल्यांकन कें लेल आवश्यक विद्युत विनिर्देश, आयाम, शाफ्ट विन्यास, वायरिंग, कनेक्टर आ ऑर्डर कें मात्रा भेजूं.


