

|


23एचएस6440-13
झोंग हुआ जियांग
2 वी
4 ए
56 मिमी
झोंग हुआ जियांग 23HS6440-13 एक 57 मिमी-फ्रेम (एनईएमए 23) दो-चरण हाइब्रिड स्टेपर मोटर है जिसमें 1.8° फुल-स्टेप कोण है। प्रकाशित वाइंडिंग डेटा में 2V नॉमिनल फेज़ वोल्टेज, 4A फेज़ करंट और 1.25 N·m से ऊपर होल्डिंग टॉर्क सूचीबद्ध है। यह सीएनसी अक्षों, स्वचालित स्थिति और उपकरण एकीकरण के लिए गति-नियंत्रण घटकों का चयन करने वाले इंजीनियरों, मशीन बिल्डरों और औद्योगिक खरीदारों के लिए है।
शब्द 57 मिमी स्टेपर मोटर आमतौर पर एनईएमए 23 से जुड़े मीट्रिक फ्रेम आकार का वर्णन करता है। 'एनईएमए 57' का उपयोग करने वाली कैटलॉग सूची को इस उत्पाद के लिए एक अलग सत्यापित एनईएमए फ्रेम मानक के रूप में व्याख्या नहीं किया जाना चाहिए। बढ़ते छेद, शाफ्ट आयाम और मौजूदा उपकरण से मेल खाते समय सटीक मोटर ड्राइंग और भाग संख्या देखें।

प्रतिनिधि स्टेपर मोटर फोटोग्राफ। एकीकरण से पहले मॉडल 23HS6440-13 की उपस्थिति और माउंटिंग ड्राइंग को सत्यापित करें।
23HS6440-13 के लिए प्रकाशित सामान्य विशिष्टताएँ:
| आइटम | विशिष्टताएँ |
|---|---|
| चरणों की संख्या | 2 |
| चरण कोण | 1.8°±5% |
| रेटेड चरण वोल्टेज | 2 वी |
| वर्तमान मूल्यांकित | 4 ए |
| चरण प्रतिरोध | 20°C पर 0.5 ओम±10% |
| अधिष्ठापन | 1.8 mH±20% 1kHz पर, 1Vrms |
| टोक़ धारण करना | 1.25 एनएम/मिनट से ऊपर |
| अवरोधी टॉर्क | 3.5 N.cm/Max से नीचे |
| रोटर जड़ता | 280 ग्राम सेमी² |
| नेतृत्व शैली | AWG22 UL1007 (लीड-वायर नोट देखें) |
| इन्सुलेशन वर्ग | कक्षा बी |
| ढांकता हुआ ताकत | 500V एसी, 1 मिनट |
| इन्सुलेशन प्रतिरोध | 100 एमए से ऊपर |
| स्वीकार्य थ्रस्ट लोड | 15एन |
| स्वीकार्य रेडियल भार | 75 एन (शाफ्ट अंत पर) |
2V का आंकड़ा रेटेड चरण धारा पर नाममात्र चरण-घुमावदार वोल्टेज है, जरूरी नहीं कि स्टेपर ड्राइवर के लिए बाहरी डीसी बिजली आपूर्ति वोल्टेज हो । ड्राइव आपूर्ति वोल्टेज और वर्तमान-सीमा सेटिंग्स को चुने गए ड्राइवर विनिर्देश और मोटर डेटा से चुना जाना चाहिए।
NEMA 23 स्टेपर मोटर का मूल्य निर्धारण प्राप्त करें
परियोजना मूल्यांकन के लिए, पूर्ण भाग संख्या 23HS6440-13 का मिलान करें। मोटर की लंबाई, चरण धारा, घुमावदार प्रतिरोध और अनुरोधित टॉर्क-स्पीड वक्र के साथ स्टेटिक होल्डिंग टॉर्क मोटर की ऑपरेटिंग स्पीड रेंज में उपलब्ध टॉर्क को इंगित नहीं करता है।
| मॉडल नं. | चरण कोण | मोटर लंबाई | वोल्टेज | वर्तमान | प्रतिरोध | प्रेरकत्व | होल्डिंग टॉर्क | जड़त्व | लीड शैली |
|---|---|---|---|---|---|---|---|---|---|
| (°) | (L)mm | V | A | Ω | mH | N·m (अनुमोदित इकाई की पुष्टि करें) | g.cm² | # | |
| 23एचएस6440-13 | 1.8 | 56 | 2.0 | 4.0 | 0.5 | 1.8 | 1.25 | 280 | AWG26 1061 (लीड-वायर नोट देखें) |
सामान्य विशिष्टता 1.25 एनएम से ऊपर टॉर्क रखने का संकेत देती है ; मूल मॉडल तुलना भी सूचीबद्ध करती है 1.25 लेकिन इकाई को mN·m के रूप में लेबल करती है। उपरोक्त तुलना तालिका एनएम को सामान्य विशिष्टता की व्याख्या के रूप में प्रस्तुत करती है; मॉडल डेटाशीट के साथ अंतिम इकाई, होल्डिंग-टॉर्क परीक्षण शर्तों और अनुमोदित रेटिंग की पुष्टि करें। मूल डेटा विभिन्न लीड-वायर निर्माणों को भी निर्दिष्ट करता है ( AWG22 UL1007 बनाम AWG26 1061 ); ऑर्डर देने से पहले वास्तविक तार प्रकार, इन्सुलेशन और कनेक्टर को सत्यापित करें।
प्रतिनिधि मान सटीक वाइंडिंग और मोटर वैरिएंट के साथ बदल सकते हैं। इंटरचेंज परियोजनाओं के लिए, शाफ्ट व्यास, शाफ्ट प्रक्षेपण, बढ़ते आयाम, विद्युत कनेक्टर, चरण वायरिंग और आवश्यक त्वरण प्रोफ़ाइल को भी सत्यापित करें।
प्रकाशित सामान्य विनिर्देश क्लास बी इन्सुलेशन को सूचीबद्ध करता है। इस मोटर के लिए निम्नलिखित तालिकाओं में मोटर इन्सुलेशन वर्गों और परीक्षण स्थितियों की संदर्भ तुलना शामिल है; संदर्भ चार्ट में अन्य इन्सुलेशन वर्गों की उपस्थिति का मतलब यह नहीं है कि इस मॉडल के लिए सभी वर्गों की पेशकश की जाती है।
| इन्सुलेशन स्तर | इन्सुलेशन वोल्टेज | इन्सुलेशन प्रतिरोध |
|---|---|---|
| कक्षा बी | 500V एसी 1 मिनट | 100 एमए से ऊपर |
| कक्षा एफ | 500V एसी 1 मिनट | 100 एमए से ऊपर |
थर्मल इन्सुलेशन वर्ग इन्सुलेशन-सिस्टम तापमान क्षमता से संबंधित है। वास्तविक ऑपरेटिंग तापमान वर्तमान सेटिंग्स, परिवेश तापमान, माउंटिंग, कर्तव्य चक्र और वेंटिलेशन पर निर्भर करता है।
| इन्सुलेशन का तापमान वर्ग | ए स्तर | ई स्तर | बी स्तर | एफ स्तर | एच स्तर |
|---|---|---|---|---|---|
| अधिकतम स्वीकार्य तापमान (℃) | 105 | 120 | 130 | 155 | 180 |
| घुमावदार तापमान वृद्धि सीमा (K) | 60 | 75 | 80 | 100 | 125 |
| प्रदर्शन संदर्भ तापमान (℃) | 80 | 95 | 100 | 120 | 145 |
सूचीबद्ध मोटर बॉडी की लंबाई 56 मिमी है । 57 मिमी फ़्रेम को आमतौर पर NEMA 23 कहा जाता है ; हालाँकि, प्रतिस्थापन या श्रृंखला उत्पादन से पहले मॉडल-विशिष्ट ड्राइंग के अनुसार माउंटिंग-होल पिच, शाफ्ट व्यास, शाफ्ट की लंबाई, निकला हुआ किनारा विवरण और सहनशीलता की जांच की जानी चाहिए।

संदर्भ यांत्रिक आयाम ड्राइंग। अंतिम स्थापना आयामों और सहनशीलता के लिए अनुमोदित 23HS6440-13 आयामी ड्राइंग का उपयोग करें।
कनेक्शन से पहले दो अलग-अलग मोटर वाइंडिंग जोड़े की पहचान करें। आपूर्ति की गई मोटर संशोधन के लिए वायरिंग और लीड-रंग असाइनमेंट का उपयोग करें; केवल लेड रंग ही सार्वभौमिक चरण पहचान मानक नहीं है। मोटर कनेक्शन बदलने से पहले ड्राइवर की बिजली काट दें।
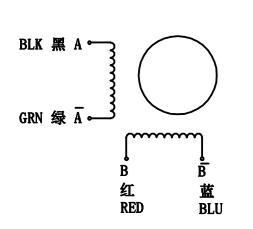
दो-चरण हाइब्रिड स्टेपर मोटर के लिए संदर्भ वायरिंग चित्रण; वास्तविक वाइंडिंग-जोड़ी असाइनमेंट को सत्यापित करें।
ड्राइवर रोटर को हिलाने और पकड़ने के लिए चरण उत्तेजना अनुक्रम को नियंत्रित करता है। एक मानक 1.8° मोटर प्रति क्रांति 200 पूर्ण चरण प्रदान करती है । माइक्रोस्टेपिंग से गति की सहजता और कमांड रिज़ॉल्यूशन में सुधार हो सकता है, लेकिन इसे समान पूर्ण स्थिति सटीकता की गारंटी के रूप में नहीं माना जाना चाहिए।
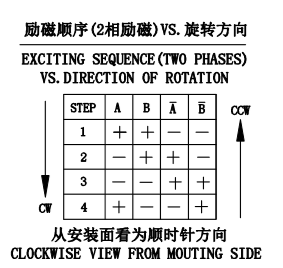
संदर्भ चरण उत्तेजना अनुक्रम. चुने गए स्टेपर ड्राइवर के ऑपरेटिंग निर्देशों का पालन करें।
मोटर ड्राइंग और वायरिंग विवरण के लिए पूछें
प्रकाशित परिचालन और परीक्षण स्थितियाँ नीचे सूचीबद्ध हैं। मशीन डिज़ाइन करते समय सटीक मोटर संशोधन और निर्माता के नवीनतम उत्पाद डेटा के साथ उनका उपयोग करें।
| चरण कोण सटीकता | ±5% |
|---|---|
| प्रतिरोध सटीकता | ±10% |
| प्रेरकत्व सटीकता | ±20% |
| तापमान वृद्धि | अधिकतम 80°C |
| परिवेश का तापमान | -20°C~+50°C |
| इन्सुलेशन प्रतिरोध | 100MΩ न्यूनतम 500V DC |
| ढांकता हुआ ताकत | 500V एसी 1 मिनट |
| स्वीकार्य रेडियल भार | 75एन |
| स्वीकार्य थ्रस्ट लोड | 15एन |
टॉर्क-स्पीड मूल्यांकन: सूचीबद्ध होल्डिंग टॉर्क निर्दिष्ट ऊर्जा स्थितियों के तहत एक स्थिर मूल्य है। गति के दौरान उपलब्ध टॉर्क गति, आपूर्ति वोल्टेज, वर्तमान सीमा, अधिष्ठापन, लोड जड़ता और ड्राइव कॉन्फ़िगरेशन के साथ भिन्न होता है। परिभाषित त्वरण, चक्र समय या निरंतर चलने वाले टॉर्क की आवश्यकता वाले अनुप्रयोगों के लिए टॉर्क-स्पीड वक्र का अनुरोध करें।
थर्मल और मैकेनिकल जांच: मोटर ताप वृद्धि, स्थापना सतह, अक्षीय और रेडियल शाफ्ट लोड, युग्मन व्यवस्था और कर्तव्य चक्र पर विचार करें। एप्लिकेशन ज्यामिति की जांच किए बिना यह अनुमान लगाने के लिए कि एक असमर्थित बेल्ट या लीड-स्क्रू लोड उपयुक्त है, बेयरिंग-लोड सीमा का उपयोग न करें।
सीएनसी रूटिंग और उत्कीर्णन मशीन पोजिशनिंग अक्ष, सत्यापित टॉर्क और मैकेनिकल फिट के अधीन।
दो-चरण स्टेपर नियंत्रण का उपयोग करके स्वचालित फिक्स्चर, इंडेक्सिंग टेबल और पोजिशनिंग तंत्र।
औद्योगिक मशीन अपग्रेड जहां शाफ्ट, माउंटिंग, वाइंडिंग और ड्राइवर को मौजूदा मोटर से मेल खाना चाहिए।
मोशन सिस्टम के लिए 1.8° स्टेप एंगल, होल्डिंग टॉर्क और ऑपरेटिंग स्पीड के इंजीनियरिंग मूल्यांकन की आवश्यकता होती है।
एक दो-चरण ड्राइवर का चयन करें जो मोटर वाइंडिंग का समर्थन करता है और आवश्यक 4A चरण-वर्तमान रेटिंग के लिए कॉन्फ़िगर किया जा सकता है । जांचें कि ड्राइवर पीक बनाम आरएमएस करंट, इसकी समर्थित आपूर्ति-वोल्टेज रेंज, माइक्रोस्टेपिंग विकल्प, सुरक्षा फ़ंक्शन और नियंत्रक इंटरफ़ेस को कैसे निर्दिष्ट करता है। ड्राइवर आपूर्ति वोल्टेज 2V मोटर चरण-वोल्टेज रेटिंग के समान नहीं है।
उत्पाद पहचान: 23HS6440-13 या आवश्यक प्रतिस्थापन भाग संख्या।
यांत्रिक जानकारी: माउंटिंग ड्राइंग, शाफ्ट आयाम, कपलिंग और उपलब्ध इंस्टॉलेशन स्थान।
विद्युत जानकारी: ड्राइवर मॉडल, आउटपुट करंट सेटिंग, आपूर्ति वोल्टेज, लीड-वायर और कनेक्टर आवश्यकताएँ।
परिचालन की स्थिति: लोड जड़ता, वांछित गति, त्वरण, कर्तव्य चक्र और परिवेश का तापमान।
खरीद विवरण: लक्ष्य मात्रा, गंतव्य और कोई अनुरोधित लेबलिंग या ड्राइंग अनुमोदन।
तकनीकी और वाणिज्यिक कोटेशन का अनुरोध करें

झोंग हुआ जियांग कंपनी प्रस्तुति।
झोंग हुआ जियांग कंपनी की जानकारी।
हुआजियांग ने 2000 में अपना सीएनसी उत्कीर्णन स्पिंडल-मोटर व्यवसाय शुरू किया और बाद में परिवर्तनीय आवृत्ति ड्राइव और सीएनसी उत्कीर्णन मशीनों सहित संबंधित उत्पाद विकसित किए। कंपनी ने झोंग हुआ जियांग ब्रांड पेश किया। 2018 में
हमारी उत्पाद श्रृंखला सीएनसी उपकरण और औद्योगिक गति-नियंत्रण अनुप्रयोगों का समर्थन करती है। स्टेपर-मोटर प्रोजेक्ट के लिए, अपनी इंस्टॉलेशन ड्राइंग और ड्राइवर विवरण साझा करें ताकि लागू मॉडल और तकनीकी दस्तावेज की समीक्षा की जा सके।
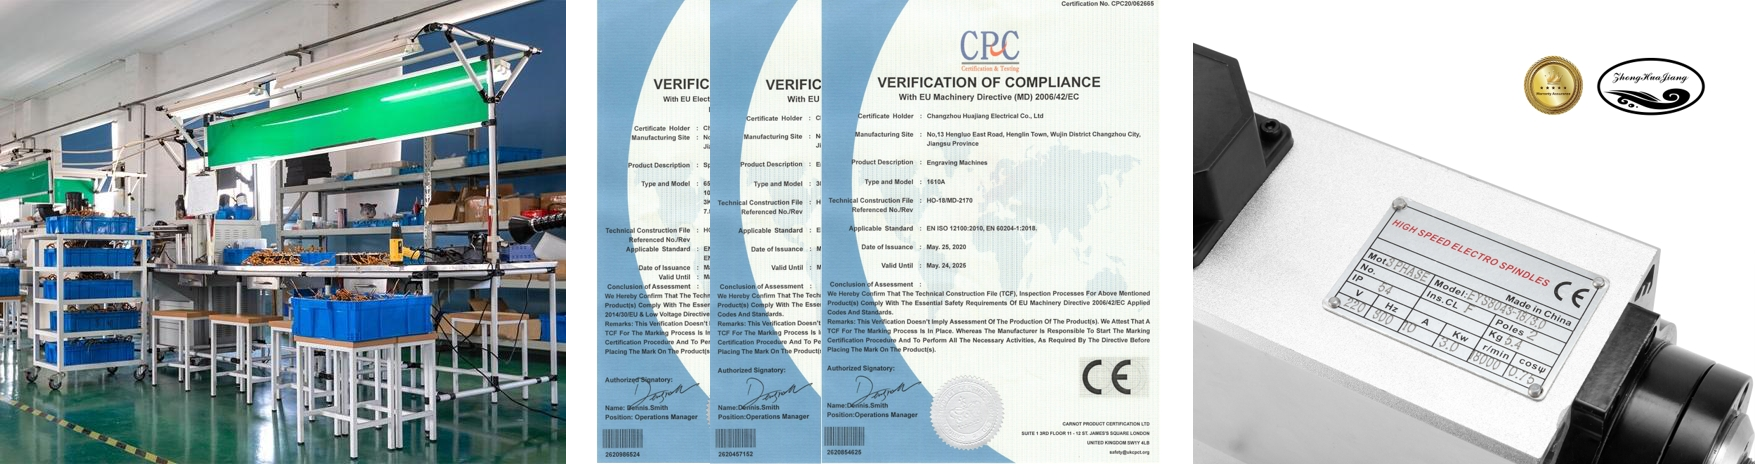
झोंग हुआ जियांग फैक्टरी और ब्रांड प्रस्तुति।
औद्योगिक खरीद के लिए लगातार हिस्से की पहचान, पता लगाने योग्य चित्र और विद्युत और यांत्रिक कॉन्फ़िगरेशन के बारे में स्पष्ट संचार की आवश्यकता होती है। झोंग हुआ जियांग अपनी बिक्री टीम के माध्यम से परियोजना विशिष्टताओं और क्रय आवश्यकताओं पर चर्चा कर सकता है।
| गुणवत्ता आश्वासन बेहतर गुणवत्ता प्रदर्शन सख्त गुणवत्ता नियंत्रण | पेटेंट और प्रमाणपत्र एयर-कूल्ड स्पिंडल मोटर्स के लिए कई पेटेंट | अतिरिक्त ब्रांड मूल्य ब्रांड मूल्य को बाजार द्वारा अत्यधिक मान्यता प्राप्त है |
| उचित मूल्य, प्रत्यक्ष फ़ैक्टरी बिक्री, अत्यधिक लागत प्रदर्शन | पूर्णकालिक सेवा पेशेवर तकनीकी सहायता करीबी और त्वरित ग्राहक सेवा | तेज़ और विश्वसनीय डिलीवरी तेज़ और कुशल डिलीवरी प्रणाली वास्तविक समय पर ट्रैकिंग और अपडेट |
झोंग हुआ जियांग कंपनी और सेवा प्रस्तुति।
झोंग हुआ जियांग सीएनसी स्पिंडल मोटर्स और संबंधित उपकरणों में हुआजियांग के अनुभव पर आधारित है। उत्पादन कॉन्फ़िगरेशन की पुष्टि करने से पहले लागू मोटर विकल्प, क्रय दस्तावेज़ और ऑर्डर विनिर्देशों पर चर्चा करें।

कंपनी प्रमाणपत्र और दस्तावेज़ चित्रण। यदि आपकी खरीदारी के लिए आवश्यक हो तो मॉडल-विशिष्ट प्रमाणपत्र या परीक्षण रिकॉर्ड का अनुरोध करें।
आयात, मशीन अनुमोदन या आपूर्तिकर्ता योग्यता के लिए, ऐसे दस्तावेज़ों का अनुरोध करें जो स्पष्ट रूप से ऑर्डर की गई मोटर या लागू उत्पादन दायरे की पहचान करते हों। प्रमाणन चित्रण और सामान्य कंपनी प्रमाणपत्रों को इस बात के प्रमाण के रूप में नहीं लिया जाना चाहिए कि प्रत्येक व्यक्तिगत स्टेपर मोटर मॉडल को समान अनुमोदन प्राप्त है।
सामान्य गति-नियंत्रण कैटलॉग में, 57 मिमी वर्ग-फ़्रेम स्टेपर मोटर को आम तौर पर NEMA 23 के रूप में वर्णित किया जाता है। पदनाम फ़्रेम श्रेणी को संदर्भित करता है, न कि टॉर्क, करंट, शाफ्ट व्यास या हर प्रकार के सटीक माउंटिंग पैटर्न को। ड्राइंग का उपयोग करके आयामों की पुष्टि करें।
कुछ आपूर्तिकर्ता 57 मिमी मीट्रिक-फ़्रेम मोटर के लिए अनौपचारिक रूप से 'NEMA 57' का उपयोग करते हैं। इस आकार के लिए अधिक परिचित इंच-आधारित NEMA पदनाम NEMA 23 है। ऑफ़र की तुलना करते समय उत्पाद मॉडल और निकला हुआ किनारा आयाम सत्यापित करें।
प्रकाशित मॉडल 23HS6440-13 है। इस पहचानकर्ता को खरीद ऑर्डर, ड्राइवर मिलान और ड्राइंग अनुरोधों में शामिल करें।
सूचीबद्ध नाममात्र चरण-वाइंडिंग वोल्टेज 2.0V है और रेटेड चरण धारा 4.0A है। ये मोटर वाइंडिंग पैरामीटर हैं, ड्राइवर बिजली आपूर्ति का चयन करने के लिए कोई सीधा निर्देश नहीं।
सामान्य विनिर्देश 1.25 एनएम से ऊपर टॉर्क रखने की सूची देता है, जबकि मूल तुलना तालिका एक असंगत इकाई लेबल का उपयोग करती है। अनुमोदित डेटाशीट के साथ मूल्य की पुष्टि करें। होल्डिंग टॉर्क को ऊर्जावान ठहराव पर मापा जाता है; ऑपरेटिंग टॉर्क गति और ड्राइव स्थितियों के साथ घटता या बदलता है।
मोटर को दो-चरण 1.8° हाइब्रिड स्टेपर के रूप में निर्दिष्ट किया गया है, जो प्रति शाफ्ट क्रांति 200 पूर्ण चरणों के बराबर है।
इसे सीएनसी पोजिशनिंग एक्सिस और ऑटोमेशन के लिए माना जा सकता है, बशर्ते सत्यापित टॉर्क-स्पीड कर्व, मैकेनिकल फिट, ड्यूटी साइकिल और स्टेपर ड्राइवर मशीन की आवश्यकताओं को पूरा करते हों।
नहीं, सूचीबद्ध 2V रेटेड करंट पर एक नाममात्र चरण-घुमावदार वोल्टेज है। एक वर्तमान-विनियमित स्टेपर ड्राइवर आमतौर पर ड्राइवर और एप्लिकेशन आवश्यकताओं के अनुसार चयनित एक अलग डीसी आपूर्ति का उपयोग करता है।
उपयुक्त चरण-वर्तमान सेटिंग्स के साथ एक संगत दो-चरण वर्तमान-विनियमित स्टेपर ड्राइवर का उपयोग करें। पीक बनाम आरएमएस वर्तमान परिभाषाओं, आपूर्ति-वोल्टेज सीमा, माइक्रोस्टेपिंग मोड और आवश्यक गति-नियंत्रण इंटरफ़ेस की तुलना करें।
प्रकाशित मोटर बॉडी की लंबाई 56 मिमी है। कुल लिफाफे, शाफ्ट प्रक्षेपण और बढ़ते आयामों के लिए मोटर-विशिष्ट ड्राइंग की जांच करें।
वास्तविक मोटर संशोधन के लिए वायरिंग आरेख का उपयोग करें या उपयुक्त परीक्षण उपकरण के साथ घुमावदार जोड़े को मापें। लीड रंग और कनेक्टर पिनआउट को विभिन्न मॉडलों के बीच विनिमेय नहीं माना जाना चाहिए।
आवश्यक रूप से नहीं। टॉर्क को धारण करना एक स्टैंडस्टिल रेटिंग है; रनिंग टॉर्क मोटर इंडक्शन, ड्राइव वोल्टेज, स्पीड, करंट सेटिंग्स और सिस्टम लोड से प्रभावित होता है। इच्छित परिचालन बिंदुओं के लिए टॉर्क-स्पीड वक्र का अनुरोध करें।
माइक्रोस्टेपिंग चयनित स्टेपर ड्राइवर पर निर्भर करती है। यह कमांड किए गए चरण रिज़ॉल्यूशन को बदलता है और चिकनाई में सुधार कर सकता है, लेकिन यह यांत्रिक सहनशीलता को खत्म नहीं करता है या समकक्ष पूर्ण स्थिति सटीकता की गारंटी नहीं देता है।
सामान्य मोटर विनिर्देश वर्ग बी को सूचीबद्ध करता है। प्रकाशित इन्सुलेशन संदर्भ चार्ट अन्य इन्सुलेशन वर्गों की भी व्याख्या करते हैं; आपूर्ति किए गए हिस्से पर लागू वर्ग और परीक्षण की पुष्टि करें।
प्रकाशित मान शाफ्ट के अंत में 75N स्वीकार्य रेडियल लोड और 15N स्वीकार्य थ्रस्ट लोड हैं। वास्तविक तंत्र के लिए भार की स्थिति, बढ़ते ज्यामिति और मोटर ड्राइंग की समीक्षा करें।
सामान्य विनिर्देश AWG22 UL1007 को सूचीबद्ध करता है, जबकि मॉडल तालिका AWG26 1061 को सूचीबद्ध करती है। सटीक आपूर्ति किए गए संस्करण के लिए सही वायर गेज और इन्सुलेशन की पुष्टि ऑर्डर ड्राइंग और वायरिंग दस्तावेज़ में की जानी चाहिए।
लक्ष्य भाग संख्या, मशीन अनुप्रयोग, ड्राइवर, आवश्यक चित्र, शाफ्ट और कनेक्टर विवरण, मात्रा और शिपिंग गंतव्य प्रदान करें। यह आपूर्तिकर्ता को अनुकूलता और व्यावसायिक आवश्यकताओं की समीक्षा करने की अनुमति देता है।
प्रतिस्थापन को बढ़ते आयामों, शाफ्ट ज्यामिति, घुमावदार विशेषताओं, वर्तमान सीमा, वायरिंग और ऑपरेटिंग गति पर आवश्यक टॉर्क से मेल खाना चाहिए। केवल 57 मिमी फ़्रेम आकार का मिलान अपर्याप्त है।
मॉडल के लिए झोंग हुआ जियांग से संपर्क करें । 23HS6440-13 या अन्य 57 मिमी-फ़्रेम स्टेपर मोटर आवश्यकताओं तकनीकी समीक्षा और उद्धरण का समर्थन करने के लिए उपकरण ड्राइंग, आवश्यक ऑपरेटिंग टॉर्क, पसंदीदा ड्राइवर, वायरिंग की ज़रूरतें और खरीद मात्रा साझा करें।


