

|


၂၃HS၉၄၄၀-၂၆
Zhong Hua Jiang
3.48V
4A
84mm
Zhong Hua Jiang 23HS9440-26 သည် 57mm-frame (NEMA 23) two-phase hybrid stepper motor တစ်ခုဖြစ်ပြီး 1.8° full-step angle ဖြစ်သည်။ ထုတ်ဝေထားသော အကွေ့အကောက်ဒေတာတွင် 3.48V အမည်ခံအဆင့်ဗို့အား၊ 4A အဆင့်လျှပ်စီးကြောင်းနှင့် 2.4 N·m အထက်ရှိ အထွေထွေ-စားပွဲတင် ရုန်းအားတန်ဖိုးကို ကွဲလွဲနေသော torque ယူနစ်များ၏ အတည်ပြုချက်ဖြင့် စာရင်းပြုစုထားသည်။ ၎င်းသည် CNC axes၊ အလိုအလျောက်နေရာချထားခြင်းနှင့် စက်ပစ္စည်းပေါင်းစပ်ခြင်းအတွက် ရွေ့လျားမှုထိန်းချုပ်မှုအစိတ်အပိုင်းများကို ရွေးချယ်သည့် အင်ဂျင်နီယာများ၊ စက်တည်ဆောက်သူများနှင့် စက်မှုဝယ်ယူသူများအတွက် ရည်ရွယ်ပါသည်။
ဟူသော အသုံးအနှုန်းသည် 57mm stepper motor NEMA 23 နှင့် ဆက်စပ်လေ့ရှိသော မက်ထရစ်ဘောင်အရွယ်အစားကို ဖော်ပြပါသည်။ 'NEMA 57' ကိုအသုံးပြုသည့် ကတ်တလောက်စာရင်းကို ဤထုတ်ကုန်အတွက် သီးခြားအတည်ပြုထားသော NEMA ဖရိန်စံနှုန်းအဖြစ် အဓိပ္ပာယ်မကောက်ယူသင့်ပါ။ တပ်ဆင်ခြင်းအပေါက်များ၊ ရိုးတံအတိုင်းအတာများနှင့် ရှိပြီးသားစက်ပစ္စည်းများနှင့် ကိုက်ညီသည့်အခါ အတိအကျမော်တာပုံဆွဲခြင်းနှင့် အစိတ်အပိုင်းနံပါတ်ကို ကိုးကားပါ။

ကိုယ်စားလှယ် stepper motor ဓာတ်ပုံ။ ပေါင်းစည်းခြင်းမပြုမီ မော်ဒယ် 23HS9440-26 ၏ အသွင်အပြင်နှင့် တပ်ဆင်ပုံဆွဲခြင်းကို စစ်ဆေးပါ။
23HS9440-26 အတွက် ယေဘူယျသတ်မှတ်ချက်များကို ထုတ်ပြန်ခဲ့သည်-
| အကြောင်းအရာ | သတ်မှတ်ချက်များ |
|---|---|
| အဆင့်များ | 2 |
| အဆင့်ထောင့် | 1.8°±5% |
| အဆင့်သတ်မှတ်ထားသော အဆင့်ဗို့အား | 3.48V |
| အဆင့်သတ်မှတ်ထားသော လက်ရှိ | 4.0A |
| အဆင့် ခုခံမှု | 0.87 ohm ± 10% AT 20°C |
| Inductance | 3.1 mH±20% AT 1kHz၊ 1Vrms |
| Torque ကို ကိုင်ထားပါ။ | 2.4 Nm/MIN အထက် |
| Detent Torque | 7.0 N.cm/Max အောက် |
| Rotor Inertia | 530 g.cm² |
| ခဲပုံစံ | AWG 22 UL1007 (ခဲ-ဝါယာကြိုး မှတ်စုကို ကြည့်ပါ) |
| လျှပ်ကာအတန်း | CLASS B |
| Dielectric ခွန်အား | 500V AC, 1 မိနစ် |
| လျှပ်ကာ ခုခံမှု | 100 MΩ အထက် |
| ခွင့်ပြုနိုင်သော Thrust Load | 15N |
| ခွင့်ပြုနိုင်သော Radial Load | 75 N (ရိုးတံအဆုံး) |
3.48V ပုံသည် အဆင့်သတ်မှတ်ထားသော အဆင့်လျှပ်စီးတွင် အမည်ခံအဆင့်-အကွေ့အကောက်ဗို့အားဖြစ်သည် stepper driver အတွက် ပြင်ပ DC ပါဝါထောက်ပံ့ရေးဗို့ မလိုအပ်ဘဲ ။ Drive ပံ့ပိုးပေးသည့်ဗို့အားနှင့် လက်ရှိကန့်သတ်ဆက်တင်များကို ရွေးချယ်ထားသော ယာဉ်မောင်းသတ်မှတ်ချက်နှင့် မော်တာဒေတာတို့မှ ရွေးချယ်ရပါမည်။
NEMA 23 Stepper Motor စျေးနှုန်းကို ရယူပါ။
ပရောဂျက်အကဲဖြတ်မှုအတွက်၊ 23HS9440-26 နှင့် ကိုက်ညီပါ။ မော်တာအရှည်၊ အဆင့်လက်ရှိ၊ အကွေ့အကောက်ခံနိုင်ရည်နှင့် တောင်းဆိုထားသော torque-speed မျဉ်းကွေးတို့နှင့် ပြီးပြည့်စုံသော အစိတ်အပိုင်းနံပါတ် Static Holding torque သည် မော်တာ၏လည်ပတ်မှုအမြန်နှုန်းအကွာအဝေးတစ်လျှောက်တွင်ရရှိနိုင်သော torque ကိုညွှန်ပြခြင်းမရှိပါ။
| Model No. | Step Angle | Motor Length | Voltage | Current | Resistance | Inductance | Holding Torque | Inertia | Lead Style |
|---|---|---|---|---|---|---|---|---|---|
| (°) | (L)mm | V | A | Ω | mH | mN·m | g.cm² | # | |
| ၂၃HS၉၄၄၀-၂၆ | 1.8 | 84 | 3.48 | 4.0 | 0.87 | 3.1 | 2.4 | 530 | AWG 26 1061 (ခဲ-ဝါယာကြိုး မှတ်စုကို ကြည့်ပါ) |
ယေဘူယျဇယားသည် 2.4 N·m အထက်တွင် ရှိသည့် torque ကို ကိုင်ဆောင်ထားပြီး မော်ဒယ်ဇယားသည် အောက်တွင် တူညီသောဂဏန်းတန်ဖိုးကို ပြသသည် ။ mN·m ခေါင်းစဉ် ဤယူနစ်များသည် လဲလှယ်၍မရပါ။ အတွက် အတည်ပြုထားသော torque ယူနစ်၊ တိုင်းတာမှုအခြေအနေများနှင့် အပြည့်အဝ torque-speed curve ကို အတည်ပြုပါ ။ 23HS9440-26 မော်တာရွေးချယ်ခြင်းမပြုမီ အရင်းအမြစ်ဇယားနှစ်ခုသည် AWG 22 UL1007 နှင့် AWG 26 1061 တို့ကိုလည်း စာရင်းပြုစုထားသည်။ ခဲကြိုးများအတွက် အော်ဒါပုံဆွဲခြင်းနှင့် ပတ် သက်၍ အမှန်တကယ် ပံ့ပိုးပေးထားသော ဝါယာကြိုး အမျိုးအစားနှင့် ချိတ်ဆက်မှု အစီအစဉ်ကို စစ်ဆေးပါ။
ကိုယ်စားလှယ်တန်ဖိုးများသည် အကွေ့အကောက်များနှင့် မော်တာအမျိုးအစားအတိအကျဖြင့် ပြောင်းလဲနိုင်သည်။ အပြန်အလှန်လဲလှယ်ရေးပရောဂျက်များအတွက်၊ ရှပ်အချင်း၊ ရှပ်ပြကွက်၊ တပ်ဆင်သည့်အတိုင်းအတာ၊ လျှပ်စစ်ချိတ်ဆက်ကိရိယာ၊ အဆင့်ဝါယာကြိုးနှင့် လိုအပ်သော အရှိန်မြှင့်ပရိုဖိုင်ကိုလည်း စစ်ဆေးပါ။
ထုတ်ပြန်ထားသော ယေဘူယျသတ်မှတ်ချက်တွင် Class B insulation ကို ဖော်ပြပါသည်။ ဤမော်တာအတွက် အောက်ဖော်ပြပါဇယားများတွင် မော်တာလျှပ်ကာပစ္စည်းအတန်းအစားများနှင့် စမ်းသပ်မှုအခြေအနေများကို ကိုးကားနှိုင်းယှဉ်ချက်ပါရှိသည်။ အကိုးအကားကားချပ်တွင် အခြားသော insulation အတန်းများရှိနေခြင်းသည် ဤမော်ဒယ်အတွက် အတန်းအားလုံးကို ကမ်းလှမ်းသည်ဟု မဆိုလိုပါ။
| လျှပ်ကာအဆင့် | လျှပ်ကာဗို့အား | လျှပ်ကာ ခုခံမှု |
|---|---|---|
| အတန်း B | 500V AC ၁ မိနစ် | 100 MΩ အထက် |
| အတန်းအစား F | 500V AC ၁ မိနစ် | 100 MΩ အထက် |
Thermal insulation class သည် insulation-system temperature capability နှင့် သက်ဆိုင်သည်။ အမှန်တကယ်လည်ပတ်သည့်အပူချိန်သည် လက်ရှိဆက်တင်များ၊ ပတ်ဝန်းကျင်အပူချိန်၊ တပ်ဆင်မှု၊ တာဝန်လည်ပတ်မှုနှင့် လေဝင်လေထွက်အပေါ် မူတည်သည်။
| Temperature class of insulation | A Level | E Level | B Level | F Level | H Level |
|---|---|---|---|---|---|
| အများဆုံးခွင့်ပြုနိုင်သောအပူချိန် (℃) | 105 | 120 | 130 | 155 | 180 |
| အကွေ့အကောက် အပူချိန်မြင့်တက်မှု ကန့်သတ်ချက် (K) | 60 | 75 | 80 | 100 | 125 |
| စွမ်းဆောင်ရည်ရည်ညွှန်းအပူချိန် (℃) | 80 | 95 | 100 | 120 | 145 |
ဖော်ပြထားသော မော်တာကိုယ်ထည်အရှည်မှာ 84mm ဖြစ်သည် ။ 57mm ဖရိန်ကို အများအားဖြင့် ဟုခေါ်သည် NEMA 23 ။ သို့ရာတွင်၊ အစားထိုးခြင်း သို့မဟုတ် စီးရီးမထုတ်လုပ်မီတွင် တပ်ဆင်ခြင်းအပေါက်၊ ရိုးတံအချင်း၊ ရိုးတံအရှည်၊ အနားကွပ်အသေးစိတ်နှင့် သည်းခံနိုင်စွမ်းများကို အစားထိုးခြင်း သို့မဟုတ် စီးရီးမထုတ်လုပ်မီ မော်ဒယ်အလိုက် ပုံဆွဲခြင်းအား စစ်ဆေးရပါမည်။

ကိုးကားစက်မှုအတိုင်းအတာပုံဆွဲ။ နောက်ဆုံးတပ်ဆင်မှုအတိုင်းအတာနှင့် ခံနိုင်ရည်များအတွက် အတည်ပြုထားသော 23HS9440-26 အတိုင်းအတာကို အသုံးပြုပါ။
ချိတ်ဆက်မှုမပြုမီ သီးခြားမော်တာအကွေ့အကောက်အတွဲနှစ်ခုကို ခွဲခြားသတ်မှတ်ပါ။ ထောက်ပံ့ပေးထားသော မော်တာပြန်လည်ပြင်ဆင်မှုအတွက် ဝါယာကြိုးနှင့် ခဲရောင်တာဝန်ကို အသုံးပြုပါ။ ခဲရောင်တစ်ခုတည်းသည် universal phase identification standard မဟုတ်ပါ။ မော်တာချိတ်ဆက်မှုများကို မပြောင်းမီ ယာဉ်မောင်းပါဝါကို ဖြုတ်ပါ။
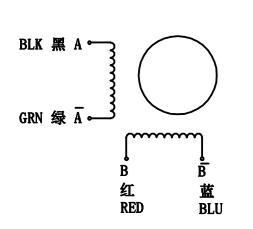
နှစ်ဆင့် ဟိုက်ဘရစ် stepper မော်တာအတွက် အကိုးအကား ဝါယာကြိုး သရုပ်ဖော်ပုံ၊ အမှန်တကယ် အကွေ့အကောက် တွဲတာဝန်များကို စစ်ဆေးပါ။
မောင်းသူသည် ရဟတ်ကို ရွှေ့ပြီး ကိုင်ထားရန် အဆင့်လှုံ့ဆော်မှု အစီအစဉ်ကို ထိန်းချုပ်သည်။ ပုံမှန် 1.8° မော်တာသည် တော်လှန်ရေးတစ်ခုလျှင် ခြေလှမ်း 200 အပြည့် ပံ့ပိုးပေးသည် ။ Microstepping သည် ရွေ့လျားမှုကို ချောမွေ့စေပြီး အမိန့်ပေးသည့် ကြည်လင်ပြတ်သားမှုကို မြှင့်တင်ပေးနိုင်သော်လည်း ၎င်းကို တူညီသော ပကတိနေရာချထားမှု တိကျမှုကို အာမခံချက်အဖြစ် မခံယူသင့်ပါ။
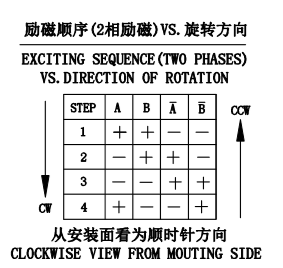
အကိုးအကား အဆင့် excitation sequence ။ ရွေးချယ်ထားသော stepper driver ၏လည်ပတ်မှုညွှန်ကြားချက်များကိုလိုက်နာပါ။
Motor Drawing နှင့် Wiring အသေးစိတ်ကို မေးပါ။
ထုတ်ဝေသည့် လုပ်ငန်းဆောင်ရွက်မှုနှင့် စမ်းသပ်မှု အခြေအနေများကို အောက်တွင် ဖော်ပြထားပါသည်။ စက်ကို ဒီဇိုင်းထုတ်သည့်အခါ တိကျသော မော်တာပြန်လည်ပြင်ဆင်မှုနှင့် ထုတ်လုပ်သူ၏ နောက်ဆုံးထွက်ကုန်ပစ္စည်းဒေတာဖြင့် ၎င်းတို့ကို အသုံးပြုပါ။
| အဆင့်ထောင့် တိကျမှု | ±5% |
|---|---|
| ခုခံမှုတိကျမှု | ±10% |
| Inductance တိကျမှု | ±20% |
| အပူချိန်မြင့်တက် | 80°C အမြင့်ဆုံး |
| ပတ်ဝန်းကျင် အပူချိန် | -20°C~+50°C |
| လျှပ်ကာ ခုခံမှု | 100MΩ အနည်းဆုံး 500V DC |
| Dielectric ခွန်အား | 500V AC ၁ မိနစ် |
| ခွင့်ပြုနိုင်သော Radial Load | 75N |
| ခွင့်ပြုနိုင်သော Thrust Load | 15N |
Torque-speed အကဲဖြတ်ခြင်း- စာရင်းပြုစုထားသော torque သည် သတ်မှတ်ထားသော စွမ်းအင်ပေးသည့်အခြေအနေများအောက်တွင် ရပ်နေသည့်တန်ဖိုးဖြစ်သည်။ ရွေ့လျားနေစဉ်အတွင်း ရရှိနိုင်သော torque သည် အမြန်နှုန်း၊ ပံ့ပိုးမှုဗို့အား၊ လက်ရှိကန့်သတ်ချက်၊ inductance၊ load inertia နှင့် drive configuration တို့နှင့် ကွဲပြားသည်။ သတ်မှတ်ထားသောအရှိန်အဟုန်၊ လည်ပတ်ချိန် သို့မဟုတ် ဆက်တိုက်လည်ပတ်နေသော torque လိုအပ်သောအပလီကေးရှင်းများအတွက် torque-speed curve ကိုတောင်းဆိုပါ။
အပူနှင့်စက်ပိုင်းဆိုင်ရာစစ်ဆေးမှုများ- မော်တာအပူမြင့်တက်မှု၊ တပ်ဆင်မှုမျက်နှာပြင်၊ axial နှင့် radial shaft loads၊ coupling အစီအစဉ်နှင့် duty cycle ကို ထည့်သွင်းစဉ်းစားပါ။ အပလီကေးရှင်း ဂျီသြမေတြီကို မစစ်ဆေးဘဲ ပံ့ပိုးမထားသော ခါးပတ် သို့မဟုတ် ခဲဝက်အူဝန်သည် သင့်လျော်ကြောင်း ခန့်မှန်းရန် bearing-load ကန့်သတ်ချက်များကို မသုံးပါနှင့်။
CNC လမ်းကြောင်းသတ်မှတ်ခြင်းနှင့် ထွင်းထုထားသော စက်တည်နေရာပြပုဆိန်များ၊ စစ်ဆေးထားသော torque နှင့် စက်ပိုင်းဆိုင်ရာကိုက်ညီမှုတို့ကြောင့်
နှစ်ဆင့်ဆင့်ပါ ထိန်းချုပ်မှုကို အသုံးပြု၍ အလိုအလျောက် တပ်ဆင်မှုများ၊ အညွှန်းဇယားများနှင့် နေရာချထားခြင်း ယန္တရားများ။
ရိုးတံ၊ တပ်ဆင်ခြင်း၊ အကွေ့အကောက်များ နှင့် ဒရိုက်ဘာတို့သည် ရှိပြီးသား မော်တာနှင့် ကိုက်ညီမှုရှိရမည့် စက်မှုစက်အား အဆင့်မြှင့်တင်မှုများ။
ရွေ့လျားမှုစနစ်များသည် 1.8° ခြေလှမ်းထောင့်၊ torque နှင့် လည်ပတ်မှုအမြန်နှုန်းကို ထိန်းထားရန် အင်ဂျင်နီယာအကဲဖြတ်ရန် လိုအပ်သည်။
မော်တာအကွေ့အကောက်များကို ပံ့ပိုးပေးသည့် နှစ်ဆင့်ဒရိုက်ဘာကို ရွေးချယ်ပြီး လိုအပ်သော 4A အဆင့်-လက်ရှိ အဆင့်သတ်မှတ်ချက် အတွက် ပြင်ဆင်သတ်မှတ်နိုင်သည် ။ ယာဉ်မောင်းသည် RMS လက်ရှိနှင့် အထွတ်အထိပ်ကို သတ်မှတ်ပုံ၊ ၎င်း၏ ပံ့ပိုးပေးထားသော ပံ့ပိုးပေးသည့် ဗို့အားအကွာအဝေး၊ မိုက်ခရိုစတက်တင် ရွေးစရာများ၊ အကာအကွယ်လုပ်ဆောင်ချက်များနှင့် ထိန်းချုပ်ကိရိယာ မျက်နှာပြင်ကို မည်သို့သတ်မှတ်ကြောင်း စစ်ဆေးပါ။ ယာဉ်မောင်းထောက်ပံ့သည့်ဗို့အားသည် 3.48V မော်တာအဆင့်-ဗို့အားအဆင့်သတ်မှတ်ချက်နှင့် မတူပါ။
ထုတ်ကုန်သတ်မှတ်ခြင်း- 23HS9440-26 သို့မဟုတ် လိုအပ်သော အစားထိုးအစိတ်အပိုင်းနံပါတ်။
စက်ပိုင်းဆိုင်ရာ အချက်အလက်- တပ်ဆင်ပုံဆွဲခြင်း၊ ရိုးတံအတိုင်းအတာများ၊ အချိတ်အဆက်များနှင့် ရရှိနိုင်သော တပ်ဆင်နေရာ။
လျှပ်စစ်အချက်အလက်- ယာဉ်မောင်းမော်ဒယ်၊ အထွက် လက်ရှိဆက်တင်၊ ပံ့ပိုးမှုဗို့အား၊ ခဲ-ဝါယာကြိုးနှင့် ချိတ်ဆက်ကိရိယာ လိုအပ်ချက်များ။
လည်ပတ်မှုအခြေအနေများ- ဝန်မအား၊ အလိုရှိသောအမြန်နှုန်း၊ အရှိန်အဟုန်၊ တာဝန်စက်ဝန်းနှင့် ပတ်ဝန်းကျင်အပူချိန်။
ဝယ်ယူမှုအသေးစိတ်များ- ပစ်မှတ်ပမာဏ၊ ဦးတည်ရာနှင့် တောင်းဆိုထားသော အညွှန်းတပ်ခြင်း သို့မဟုတ် ပုံဆွဲအတည်ပြုချက်များ။
နည်းပညာနှင့် ကူးသန်းရောင်းဝယ်ရေးဆိုင်ရာ ကိုးကားချက်ကို တောင်းဆိုပါ။

Zhong Hua Jiang ကုမ္ပဏီမှ မိတ်ဆက်ပွဲ။
Zhong Hua Jiang ကုမ္ပဏီ၏ အချက်အလက်
Huajiang သည် 2000 ခုနှစ်တွင် ၎င်း၏ CNC ထွင်းထုထားသော spindle-motor လုပ်ငန်းကို စတင်ခဲ့ပြီး နောက်ပိုင်းတွင် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းမောင်းများနှင့် CNC ထွင်းထုစက်များအပါအဝင် ဆက်စပ်ထုတ်ကုန်များကို တီထွင်ခဲ့သည်။ ကုမ္ပဏီသည် Zhong Hua Jiang အမှတ်တံဆိပ်ကို 2018 ခုနှစ်တွင် မိတ်ဆက်ခဲ့သည်။
ကျွန်ုပ်တို့၏ထုတ်ကုန်အကွာအဝေးသည် CNC စက်ကိရိယာများနှင့်စက်မှုလှုပ်ရှားမှုထိန်းချုပ်ခြင်းဆိုင်ရာအသုံးချပရိုဂရမ်များကိုထောက်ပံ့ပေးသည်။ stepper-motor ပရောဂျက်အတွက်၊ သက်ဆိုင်ရာ မော်ဒယ်နှင့် နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းများကို ပြန်လည်သုံးသပ်နိုင်စေရန် သင်၏တပ်ဆင်ပုံဆွဲခြင်းနှင့် ယာဉ်မောင်းအသေးစိတ်အချက်အလက်များကို မျှဝေပါ။
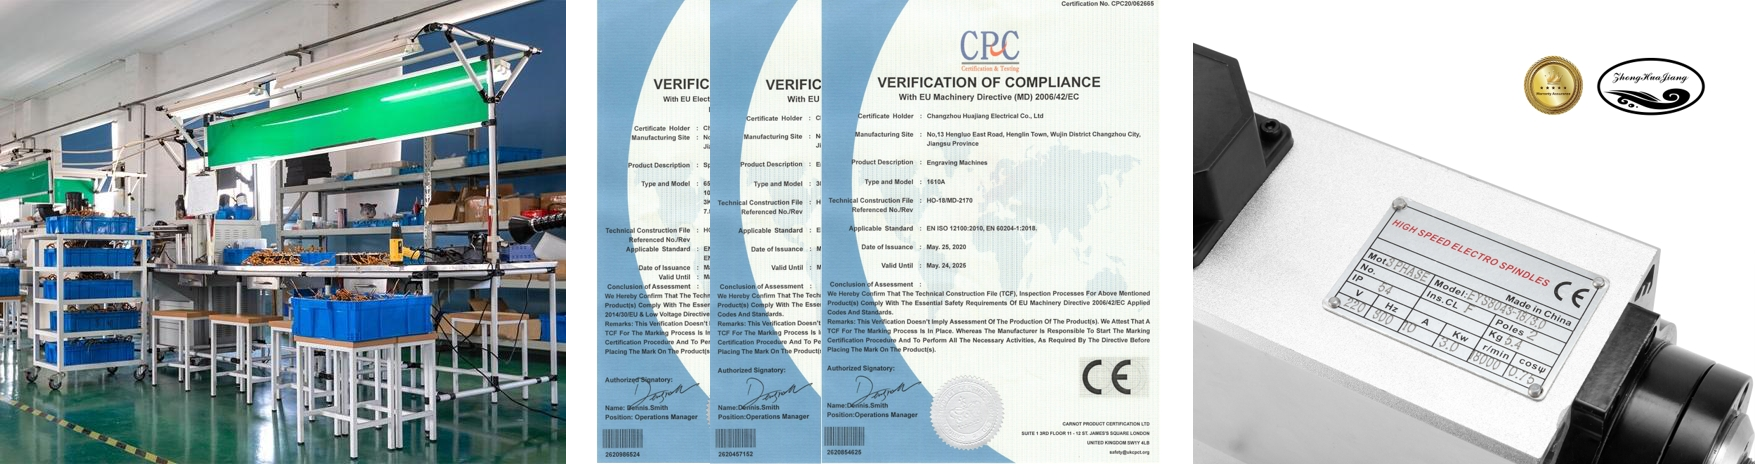
Zhong Hua Jiang စက်ရုံနှင့် အမှတ်တံဆိပ်မိတ်ဆက်ပွဲ။
စက်မှုလက်မှုဝယ်ယူရေးတွင် တစ်သမတ်တည်းသော အစိတ်အပိုင်းသတ်မှတ်ခြင်း၊ ခြေရာခံနိုင်သောပုံများ နှင့် လျှပ်စစ်နှင့်စက်ပိုင်းဆိုင်ရာဖွဲ့စည်းပုံများအကြောင်း ရှင်းလင်းစွာဆက်သွယ်မှု လိုအပ်ပါသည်။ Zhong Hua Jiang သည် ၎င်း၏အရောင်းအဖွဲ့မှတစ်ဆင့် ပရောဂျက်အသေးစိတ်အချက်အလက်များနှင့် ဝယ်ယူမှုလိုအပ်ချက်များကို ဆွေးနွေးနိုင်သည်။
| အရည်အသွေးအာမခံချက် သာလွန်အရည်အသွေး စွမ်းဆောင်ရည် တင်းကျပ်သော အရည်အသွေးထိန်းချုပ်မှု | မူပိုင်ခွင့်များနှင့် အသိအမှတ်ပြုလက်မှတ်များသည် လေအေးပေးထားသော ဗိုင်းလိပ်တံမော်တာများအတွက် မူပိုင်ခွင့်အများအပြား | Additional Brand Value အမှတ်တံဆိပ်တန်ဖိုးကို စျေးကွက်က အသိအမှတ်ပြုပါတယ်။ |
| ကျိုးကြောင်းဆီလျော်သောစျေးနှုန်း စက်ရုံတိုက်ရိုက်ရောင်းချမှုမြင့်မားသောကုန်ကျစရိတ်စွမ်းဆောင်ရည် | အချိန်ပြည့် ဝန်ဆောင်မှု ကျွမ်းကျင်သော နည်းပညာဆိုင်ရာ ပံ့ပိုးကူညီမှုနှင့် မြန်ဆန်သော ဖောက်သည်ဝန်ဆောင်မှုကို ပိတ်ပါ။ | မြန်ဆန်ပြီး ယုံကြည်စိတ်ချရသော ပို့ဆောင်မှု မြန်ဆန်ထိရောက်သော ပို့ဆောင်မှုစနစ် အချိန်နှင့်တပြေးညီ ခြေရာခံခြင်းနှင့် အပ်ဒိတ်များ |
Zhong Hua Jiang ကုမ္ပဏီနှင့် ဝန်ဆောင်မှု မိတ်ဆက်ပွဲ။
Zhong Hua Jiang သည် Huajiang ၏ CNC spindle မော်တာများနှင့် ဆက်စပ်ပစ္စည်းများအတွက် Huajiang ၏ အတွေ့အကြုံကို တည်ဆောက်သည်။ ထုတ်လုပ်မှုပုံစံကို အတည်ပြုခြင်းမပြုမီ သက်ဆိုင်ရာ မော်တာရွေးချယ်မှုများ၊ စာရွက်စာတမ်းဝယ်ယူခြင်းနှင့် အမှာစာသတ်မှတ်ချက်များကို ဆွေးနွေးပါ။

ကုမ္ပဏီလက်မှတ်နှင့် စာရွက်စာတမ်း သရုပ်ဖော်ပုံ။ သင့်ဝယ်ယူမှုအတွက် လိုအပ်ပါက မော်ဒယ်အလိုက် အသိအမှတ်ပြုလက်မှတ်များ သို့မဟုတ် စမ်းသပ်မှုမှတ်တမ်းများကို တောင်းဆိုပါ။
တင်သွင်းမှု၊ စက်၏ခွင့်ပြုချက် သို့မဟုတ် ပေးသွင်းသူအရည်အချင်းစစ်အတွက်၊ အမိန့်ထုတ်ထားသောမော်တာ သို့မဟုတ် သက်ဆိုင်ရာ ထုတ်လုပ်မှုနယ်ပယ်ကို အတိအလင်းခွဲခြားသတ်မှတ်သည့် စာရွက်စာတမ်းများကို တောင်းဆိုပါ။ Stepper မော်တာမော်ဒယ်တစ်ခုစီတိုင်းတွင် တူညီသောခွင့်ပြုချက်ရှိကြောင်း အသိအမှတ်ပြုလက်မှတ်ပုံများနှင့် အထွေထွေကုမ္ပဏီလက်မှတ်များကို သက်သေအဖြစ်မယူသင့်ပါ။
ယေဘူယျအားဖြင့် ရွေ့လျားမှုထိန်းချုပ်မှုကတ်တလောက်များတွင် 57mm စတုရန်းဘောင် stepper မော်တာအား ယေဘုယျအားဖြင့် NEMA 23 ဟုဖော်ပြထားသည်။ အဆိုပါသတ်မှတ်ချက်သည် torque၊ လက်ရှိ၊ shaft အချင်း သို့မဟုတ် မူကွဲတိုင်း၏ အတိအကျတပ်ဆင်မှုပုံစံကို ရည်ညွှန်းခြင်းမဟုတ်ဘဲ frame အမျိုးအစားကို ရည်ညွှန်းသည်။ ပုံဆွဲခြင်းဖြင့် အတိုင်းအတာများကို အတည်ပြုပါ။
ပေးသွင်းသူအချို့သည် 57mm မက်ထရစ်ဖရိမ်မော်တာအတွက် 'NEMA 57' ကို အလွတ်သဘော အသုံးပြုကြသည်။ ဤအရွယ်အစားအတွက် လက်မ-အခြေခံ NEMA သတ်မှတ်ချက်သည် NEMA 23 ဖြစ်သည်။ ပိုမိုရင်းနှီးသောလက်မအခြေခံ NEMA သတ်မှတ်ချက်သည် ကမ်းလှမ်းမှုများကို နှိုင်းယှဉ်သည့်အခါ ထုတ်ကုန်မော်ဒယ်နှင့် အနားကွပ်အတိုင်းအတာများကို စစ်ဆေးပါ။
ထုတ်ဝေသည့်မော်ဒယ်သည် 23HS9440-26 ဖြစ်သည်။ ဝယ်ယူမှုအမှာစာများ၊ ယာဉ်မောင်းကိုက်ညီမှုနှင့် ပုံဆွဲတောင်းဆိုမှုများတွင် ဤအမှတ်အသားကို ထည့်သွင်းပါ။
ဖော်ပြထားသော nominal phase-winding voltage သည် 3.48V ဖြစ်ပြီး အဆင့်သတ်မှတ်ထားသော phase current မှာ 4.0A ဖြစ်သည်။ ၎င်းတို့သည် ယာဉ်မောင်းပါဝါထောက်ပံ့မှုကို ရွေးချယ်ရန်အတွက် တိုက်ရိုက်ညွှန်ကြားချက်မဟုတ်ဘဲ မော်တာအကွေ့အကောက်ဆိုင်ရာ ကန့်သတ်ချက်များဖြစ်သည်။
ယေဘူယျဇယားသည် 2.4 N·m အထက်တွင်ရှိသော torque ကို စာရင်းပြုစုထားပြီး မော်ဒယ်ဇယားသည် တန်ဖိုး 2.4 အတွက် ခေါင်းစီး mN·m ကို အသုံးပြုသည်။ ဤယူနစ်များသည် ကွဲလွဲနေပြီး မော်ဒယ်အလိုက် ဒေတာစာရွက်ကို စစ်ဆေးရပါမည်။ Holding torque သည် တည်ငြိမ်သော အဆင့်သတ်မှတ်ချက်တစ်ခုဖြစ်ပြီး အာမခံထားသော အပြေး-ရုန်းအားတန်ဖိုးဖြစ်သည်။
မော်တာအား နှစ်ဆင့် 1.8° hybrid stepper အဖြစ် သတ်မှတ်ထားသည်၊၊ shaft revolution တစ်ခုလျှင် ခြေလှမ်း 200 နှင့် ညီမျှသည်။
စစ်ဆေးထားသော torque-speed curve၊ mechanical fit, duty cycle နှင့် stepper driver တို့သည် စက်လိုအပ်ချက်များနှင့် ကိုက်ညီသောကြောင့် CNC positioning axes နှင့် automation အတွက် စဉ်းစားနိုင်သည်။
စာရင်းသွင်းထားသော 3.48V သည် အဆင့်သတ်မှတ်ထားသော လက်ရှိတွင် အမည်ခံအဆင့်အကွေ့အကောက်ဗို့အားဖြစ်သည်။ လက်ရှိထိန်းချုပ်ထားသော stepper driver သည် ပုံမှန်အားဖြင့် driver နှင့် application လိုအပ်ချက်များအလိုက် သီးခြား DC supply ကိုအသုံးပြုသည်။
သင့်လျော်သော အဆင့်-လက်ရှိဆက်တင်များနှင့်အတူ တွဲဖက်အသုံးပြုနိုင်သည့် အဆင့်နှစ်ဆင့် လက်ရှိ-ထိန်းချုပ်ထားသော stepper ဒရိုက်ဘာကို အသုံးပြုပါ။ RMS လက်ရှိ သတ်မှတ်ချက်များ၊ ပံ့ပိုးမှု-ဗို့အား ကန့်သတ်ချက်များ၊ microstepping မုဒ်များနှင့် လိုအပ်သော ရွေ့လျားမှု ထိန်းချုပ်မှု အင်တာဖေ့စ်တို့နှင့် နှိုင်းယှဉ်ကြည့်ပါက peak နှင့် RMS ကို နှိုင်းယှဉ်ပါ။
ထုတ်ပြန်ထားသော မော်တာကိုယ်ထည်အရှည်မှာ 84mm ဖြစ်သည်။ စုစုပေါင်းစာအိတ်၊ shaft projection နှင့် mounting dimensions အတွက် မော်တာအလိုက် ပုံဆွဲခြင်းကို စစ်ဆေးပါ။
အမှန်တကယ် မော်တာပြန်လည်ပြင်ဆင်မှုအတွက် ဝါယာကြိုးပုံစံကို အသုံးပြုပါ သို့မဟုတ် သင့်လျော်သော စမ်းသပ်ကိရိယာများဖြင့် အကွေ့အကောက်အတွဲများကို တိုင်းတာပါ။ ခဲအရောင်များနှင့် ချိတ်ဆက်ကိရိယာ pinout များသည် မတူညီသောမော်ဒယ်များကြားတွင် လဲလှယ်၍ရနိုင်သည်ဟု မယူဆသင့်ပါ။
သေချာပေါက်။ ကိုင်ထားသော torque သည် တည်ငြိမ်သော အဆင့်သတ်မှတ်ချက်တစ်ခုဖြစ်သည်။ လည်ပတ်နေသော torque ကို motor inductance၊ drive voltage၊ speed၊ current settings နှင့် system load တို့မှ လွှမ်းမိုးပါသည်။ ရည်ရွယ်ထားသည့် လည်ပတ်မှုအမှတ်များအတွက် torque-speed curve ကို တောင်းဆိုပါ။
Microstepping သည် ရွေးချယ်ထားသော stepper driver ပေါ်တွင်မူတည်သည်။ ၎င်းသည် အမိန့်ပေးထားသော ခြေလှမ်းပြတ်သားမှုကို ပြောင်းလဲစေပြီး ချောမွေ့မှုကို မြှင့်တင်ပေးနိုင်သော်လည်း ၎င်းသည် စက်ပိုင်းဆိုင်ရာ ခံနိုင်ရည်များကို ဖယ်ရှားခြင်း သို့မဟုတ် ညီမျှသော ပကတိနေရာချထားမှု တိကျမှုကို အာမခံချက်မပေးပေ။
ယေဘူယျ မော်တာသတ်မှတ်ချက်တွင် Class B ကို ဖော်ပြထားပါသည်။ ထုတ်ပြန်ထားသော လျှပ်ကာရည်ညွှန်းဇယားများသည် အခြားသော လျှပ်ကာအတန်းအစားများကို ရှင်းပြပါသည်။ ပံ့ပိုးပေးထားသော အပိုင်းအတွက် သက်ဆိုင်သော အတန်းနှင့် စမ်းသပ်မှုကို အတည်ပြုပါ။
ထုတ်ပြန်ထားသောတန်ဖိုးများသည် shaft အဆုံးတွင် 75N ခွင့်ပြုနိုင်သော radial load နှင့် 15N ခွင့်ပြုနိုင်သော thrust load ဖြစ်သည်။ bearing load အခြေအနေများ၊ ဂျီသြမေတြီ တပ်ဆင်ခြင်းနှင့် အမှန်တကယ် ယန္တရားအတွက် မော်တာပုံဆွဲခြင်းကို ပြန်လည်သုံးသပ်ပါ။
ယေဘူယျသတ်မှတ်ချက်စာရင်းတွင် AWG 22 UL1007 ၊ မော်ဒယ်ဇယားတွင် AWG 26 1061။ ပံ့ပိုးပေးထားသည့် မူကွဲအတိအကျအတွက် မှန်ကန်သော ဝါယာကြိုးနှင့် ကာရံအား အမှာစာပုံဆွဲခြင်းနှင့် ဝါယာကြိုးစာရွက်စာတမ်းများတွင် အတည်ပြုသင့်သည်။
ပစ်မှတ်အပိုင်းနံပါတ်၊ စက်အပလီကေးရှင်း၊ ယာဉ်မောင်း၊ လိုအပ်သောပုံများ၊ ရှပ်နှင့်ချိတ်ဆက်ကိရိယာအသေးစိတ်၊ အရေအတွက်နှင့် ပို့ဆောင်မည့်နေရာတို့ကို ပေးပါ။ ၎င်းသည် ပေးသွင်းသူအား လိုက်ဖက်ညီမှုနှင့် စီးပွားဖြစ်လိုအပ်ချက်များကို ပြန်လည်သုံးသပ်နိုင်စေပါသည်။
အစားထိုးမှုတစ်ခုသည် တပ်ဆင်သည့်အတိုင်းအတာ၊ ရှပ်ဂျီသြမေတြီ၊ အကွေ့အကောက်လက္ခဏာများ၊ လက်ရှိကန့်သတ်ချက်များ၊ ဝိုင်ယာကြိုးများနှင့် လည်ပတ်မှုအမြန်နှုန်းတွင် လိုအပ်သော torque နှင့် ကိုက်ညီရပါမည်။ 57mm ဖရိန်အရွယ်အစားကိုသာ လိုက်ဖက်ရန် မလုံလောက်ပါ။
မော်ဒယ် 23HS9440-26 သို့မဟုတ် အခြား 57mm-frame stepper motor လိုအပ်ချက်များအတွက် Zhong Hua Jiang သို့ ဆက်သွယ်ပါ။ နည်းပညာပိုင်းသုံးသပ်ချက်နှင့် ကိုးကားချက်ကို ပံ့ပိုးရန်အတွက် စက်ကိရိယာပုံဆွဲခြင်း၊ လိုအပ်သောလည်ပတ်အား၊ နှစ်သက်ရာ ယာဉ်မောင်း၊ ဝိုင်ယာကြိုး လိုအပ်ချက်များ နှင့် ဝယ်ယူမှုပမာဏကို မျှဝေပါ။


