

|


8HS4406
Zhong Hua Jiang
3.3V
50G
0.6A
60 ມມ
Zhong Hua Jiang 8HS4406 ເປັນມໍເຕີ stepper hybrid 2-phase ອອກແບບສໍາລັບການເຄື່ອນໄຫວ incremental ທີ່ຊັດເຈນໃນ CNC ຫນາແຫນ້ນ, ອັດຕະໂນມັດ, ຫຸ່ນຍົນ, ຕໍາແຫນ່ງແລະ DIY ລະບົບການຄວບຄຸມການເຄື່ອນໄຫວ. ມໍເຕີໃຊ້ມຸມເຕັມ 1.8 °, ສອດຄ່ອງກັບ 200 ຂັ້ນຕອນເຕັມຕໍ່ການປະຕິວັດ, ແລະຖືກກໍານົດຢູ່ທີ່ 3.3V ແລະ 0.6A.
ດ້ວຍແຮງບິດຖືທີ່ລະບຸໄວ້ຂ້າງເທິງ 0.026 N·m, ຊັ້ນ B insulation, AWG 26 UL1061 ນໍາພາແລະໂຄງສ້າງມໍເຕີທີ່ຫນາແຫນ້ນ, ມໍເຕີ stepper NEMA 20 ນີ້ມີຈຸດປະສົງສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ການຈັດຕໍາແຫນ່ງຊ້ໍາຊ້ອນ, ການຄວບຄຸມຄວາມໄວຕ່ໍາແລະການຕິດຕັ້ງທີ່ຫນາແຫນ້ນແມ່ນມີຄວາມສໍາຄັນ. ສໍາລັບການປະຕິບັດທີ່ດີທີ່ສຸດ, ໃຫ້ກົງກັບການຕັ້ງຄ່າປະຈຸບັນຂອງໄດເວີ stepper, ແຮງດັນການສະຫນອງ, ຂໍ້ມູນການເລັ່ງແລະການໂຫຼດກົນຈັກກັບຄວາມຕ້ອງການຂອງມໍເຕີແລະເຄື່ອງຈັກ.
ຮ້ອງຂໍລາຄາ NEMA 20 Stepper Motor

| ລາຍການ | ຂໍ້ມູນຈໍາເພາະ |
| ໝາຍເລກຂອງໄລຍະ | 2 |
| ມຸມຂັ້ນຕອນ | 1.8° ± 5% |
| ລະດັບແຮງດັນ | 3.3V |
| ອັນດັບປັດຈຸບັນ | 0.6A |
| ການຕໍ່ຕ້ານ | 5.5 Ω ± 10% ທີ່ 20 ° C |
| inductance | 2.3 mH ± 20% ທີ່ 1 kHz, 1 Vrms |
| ຖື Torque | ສູງກວ່າ 0.026 N·m |
| Detent Torque | ຕ່ຳກວ່າ 0.5 N·cm ສູງສຸດ. |
| Rotor Inertia | 4.5 g·cm² |
| ຮູບແບບການນໍາພາ | AWG 26 UL1061 |
| ຊັ້ນ insulation | ຫ້ອງ B |
| ຄວາມເຂັ້ມແຂງ Dielectric | 500V AC ສໍາລັບ 1 ນາທີ |
| ຄວາມຕ້ານທານ insulation | ສູງກວ່າ 100 MΩ |
| ອະນຸຍາດ Thrust Load | 2 ນ |
| ການໂຫຼດ radial ທີ່ອະນຸຍາດ | 20N ຢູ່ປາຍເພົາ |
ມຸມ 1.8° ໃຫ້ 200 ຂັ້ນຕອນເຕັມຕໍ່ການປະຕິວັດ. ໄດເວີ microstepping ທີ່ເຂົ້າກັນໄດ້ສາມາດແບ່ງແຕ່ລະຂັ້ນຕອນເຕັມສໍາລັບການເຄື່ອນໄຫວທີ່ລຽບກວ່າ, ແຕ່ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງຕົວຈິງແມ່ນຂຶ້ນກັບຕົວຂັບຂີ່, ການໂຫຼດ, ກົນຈັກ, ຄວາມເລັ່ງ, resonance ແລະການຕັ້ງຄ່າການຄວບຄຸມ.
ຖາມກ່ຽວກັບຄວາມເຂົ້າກັນໄດ້ 8HS4406
| ຮຸ່ນ | ມຸມຂັ້ນຕອນ | ຄວາມຍາວມໍເຕີ | ແຮງດັນ | ປະຈຸບັນ | ການຕໍ່ຕ້ານ | inductance | ຖື Torque | inertia | ນ້ຳໜັກ |
| (°) | (L) ມມ | ວ | ກ | Ω | mH | mN·m | g·cm² | g | |
| 8HS4406 | 1.8 | 60 | 3.3 | 0.6 | 5.5 | 2.3 | 26 | 4.5 | 50 |
ຄ່າຂ້າງເທິງແມ່ນສະເພາະທີ່ສະແດງສໍາລັບຜະລິດຕະພັນ 8HS4406 ຕົວແທນໃນຫນ້ານີ້. ການຕັ້ງຄ່າພິເສດສາມາດສົນທະນາໄດ້ຕາມຄວາມຕ້ອງການຄໍາຮ້ອງສະຫມັກ. ເມື່ອເລືອກໄດເວີ, ໃຫ້ຈັດລໍາດັບຄວາມສໍາຄັນຂອງໄລຍະປັດຈຸບັນຂອງມໍເຕີແລະຄວາມສາມາດໃນການຄວບຄຸມປະຈຸບັນຂອງຜູ້ຂັບຂີ່ແທນທີ່ຈະເລືອກພຽງແຕ່ແຮງດັນໄຟຟ້າທີ່ຖືກຈັດອັນດັບຂອງມໍເຕີ.
| ລະດັບ insulation | ແຮງດັນສນວນ | ຄວາມຕ້ານທານ insulation |
| ຫ້ອງ B | 500V AC, 1 ນາທີ | ສູງກວ່າ 100 MΩ |
| ຊັ້ນ F | 500V AC, 1 ນາທີ | ສູງກວ່າ 100 MΩ |
ຊັ້ນມໍເຕີ insulation ອະທິບາຍປະເພດການຕໍ່ຕ້ານຄວາມຮ້ອນຂອງລະບົບ insulation. ແຫຼ່ງທີ່ມາຂອງລາຍການລາຍການອຸນຫະພູມ A, E, B, F ແລະ H. ຂໍ້ກໍາຫນົດທົ່ວໄປ 8HS4406 ໃນຫນ້ານີ້ກໍານົດມໍເຕີເປັນປະເພດ B.
| ຫ້ອງຮຽນອຸນຫະພູມຂອງ insulation | ລະດັບ A | ລະດັບ E | ລະດັບ B | ລະດັບ F | ລະດັບ H |
| ອຸນຫະພູມສູງສຸດທີ່ອະນຸຍາດ (°C) | 105 | 120 | 130 | 155 | 180 |
| ຂີດຈຳກັດອຸນຫະພູມລົມ (K) | 60 | 75 | 80 | 100 | 125 |
| ອຸນຫະພູມອ້າງອີງປະສິດທິພາບ (°C) | 80 | 95 | 100 | 120 | 145 |


ກ່ອນທີ່ຈະປະກອບມໍເຕີເຂົ້າໄປໃນແກນ CNC, ຂັ້ນຕອນຂອງເສັ້ນ, ກົນໄກຫຸ່ນຍົນຫຼືເຄື່ອງທີ່ກໍາຫນົດເອງ, ກວດສອບການແປນ, shaft, ຮູບແບບການຍຶດ - ຂຸມ, ພື້ນທີ່ການຕິດຕັ້ງທີ່ມີຢູ່ແລະຂະຫນາດຂອງຄູ່ກັບຮູບແຕ້ມກົນຈັກ.
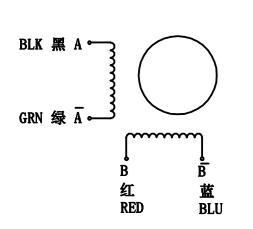
ເຊື່ອມຕໍ່ສອງໄລຍະມໍເຕີກັບຜົນຜະລິດ A ແລະ B ທີ່ສອດຄ້ອງກັນຂອງໄດເວີ bipolar stepper ທີ່ເຂົ້າກັນໄດ້ຕາມແຜນວາດສາຍ. ຢືນຢັນຄູ່ coil ກ່ອນທີ່ຈະໃຊ້ພະລັງງານ, ແລະປິດໄດເວີກ່ອນທີ່ຈະປ່ຽນສາຍ motor.
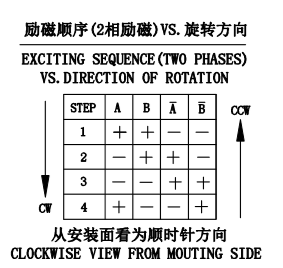
ໄດເວີ stepper energizes ສອງໄລຍະໃນລໍາດັບເພື່ອສ້າງການເຄື່ອນໄຫວເປັນລ່ຽມຄວບຄຸມ. ພຶດຕິກໍາຂັ້ນຕອນເຕັມ, ເຄິ່ງຂັ້ນຕອນແລະ microstepping ແມ່ນຂຶ້ນກັບຄົນຂັບແລະຜູ້ຄວບຄຸມ. ການຈໍາກັດປະຈຸບັນທີ່ຖືກຕ້ອງແມ່ນສໍາຄັນຕໍ່ແຮງບິດ, ອຸນຫະພູມເພີ່ມຂຶ້ນແລະຊີວິດຂອງມໍເຕີ.
| ຄວາມຖືກຕ້ອງຂອງມຸມ | ±5% |
| ຄວາມຖືກຕ້ອງຂອງການຕໍ່ຕ້ານ | ±10% |
| ຄວາມຖືກຕ້ອງຂອງ inductance | ±20% |
| ອຸນຫະພູມເພີ່ມຂຶ້ນ | ສູງສຸດ 80°C. |
| ອຸນຫະພູມສະພາບແວດລ້ອມ | -20°C ຫາ +50°C |
| ຄວາມຕ້ານທານ insulation | 100 MΩ min., 500V DC |
| ຄວາມເຂັ້ມແຂງ Dielectric | 500V AC, 1 ນາທີ |
| ການໂຫຼດ radial ທີ່ອະນຸຍາດ | 20 ນ |
| ອະນຸຍາດ Thrust Load | 2 ນ |
ຄວາມທົນທານແລະເງື່ອນໄຂການດໍາເນີນງານເຫຼົ່ານີ້ຄວນໄດ້ຮັບການພິຈາລະນາໃນລະຫວ່າງການອອກແບບລະບົບການເຄື່ອນໄຫວ. ແຮງບິດທີ່ມີຢູ່ຕົວຈິງຫຼຸດລົງຍ້ອນວ່າຄວາມໄວເພີ່ມຂຶ້ນ, ດັ່ງນັ້ນມໍເຕີຄວນໄດ້ຮັບການປະເມີນຮ່ວມກັນກັບຜູ້ຂັບຂີ່, ແຮງດັນການສະຫນອງ, ໂຫຼດ inertia, ຄວາມເລັ່ງ, ອັດຕາສ່ວນລະບົບສາຍສົ່ງແລະຄວາມໄວການເຮັດວຽກທີ່ຕ້ອງການ.
ມໍເຕີ stepper hybrid 2-phase 8HS4406 ສາມາດໄດ້ຮັບການພິຈາລະນາສໍາລັບວຽກງານການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຫນາແຫນ້ນເຊັ່ນ: ກົນໄກ CNC ຂະຫນາດນ້ອຍ, ອັດຕະໂນມັດ desktop, ຫຸ່ນຍົນ, ຂັ້ນຕອນການຈັດຕໍາແຫນ່ງ, ອຸປະກອນການແຈກຢາຍ, ກ້ອງຖ່າຍຮູບຫຼື optical positioning, ອຸປະກອນການທົດສອບ, ເຄື່ອງຈັກການສຶກສາແລະລະບົບການເຄື່ອນໄຫວ DIY ທີ່ກໍາຫນົດເອງທີ່ torque ແລະການໂຫຼດທີ່ຈໍາເປັນຍັງຄົງຢູ່ໃນຄວາມສາມາດໃນການປະຕິບັດງານຂອງມໍເຕີ.
ສໍາລັບການຄັດເລືອກ, ສະຫນອງລະດັບຄວາມໄວທີ່ຕ້ອງການ, ແຮງບິດໂຫຼດ, ການເລັ່ງ, ວົງຈອນຫນ້າທີ່, ການໂຫຼດ shaft, ຂະຫນາດ mounting, ແບບໄດເວີແລະແຮງດັນການສະຫນອງທີ່ມີຢູ່. ນີ້ອະນຸຍາດໃຫ້ມໍເຕີ, ການຕັ້ງຄ່າປະຈຸບັນຂອງໄດເວີແລະລະບົບສາຍສົ່ງກົນຈັກຖືກຈັບຄູ່ຢ່າງຖືກຕ້ອງກວ່າ.
ສົ່ງຄວາມຕ້ອງການການເຄື່ອນໄຫວຂອງທ່ານ

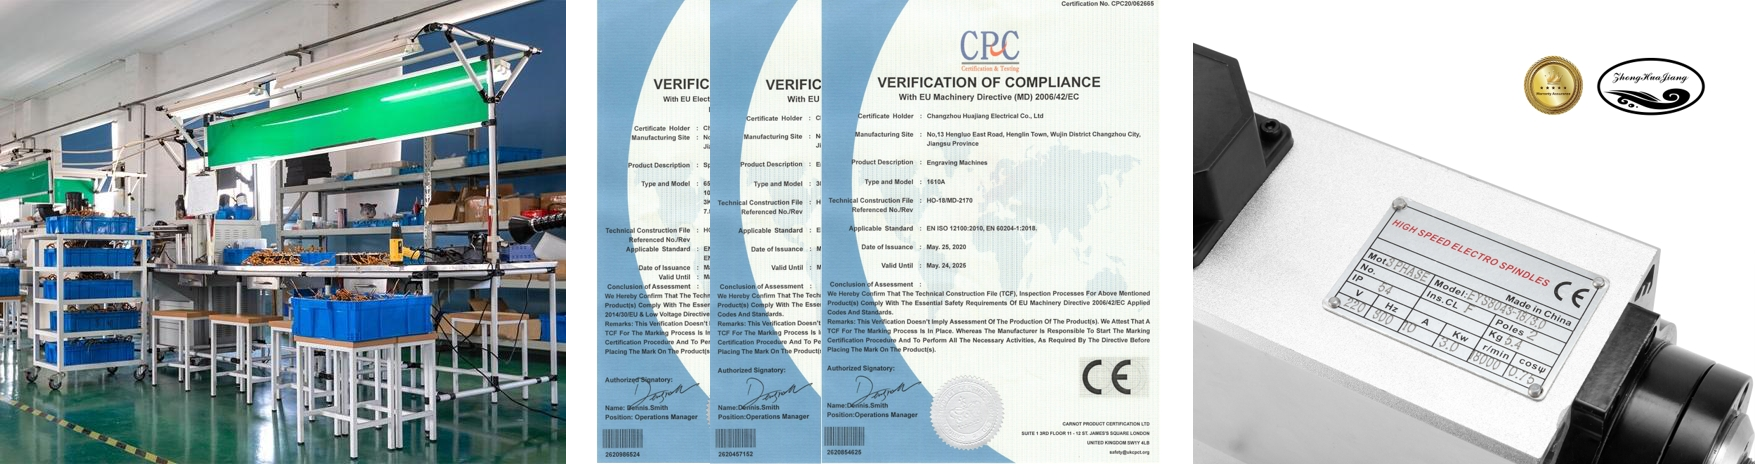
Huajiang ໄດ້ສ້າງຕັ້ງຂຶ້ນໃນປີ 2000, ເລີ່ມຕົ້ນດ້ວຍ CNC engraving spindle motor ການຜະລິດແລະຕໍ່ມາໄດ້ຂະຫຍາຍເຂົ້າໄປໃນ VFDs, ເຄື່ອງ engraving ແລະຜະລິດຕະພັນການຄວບຄຸມການເຄື່ອນໄຫວທີ່ກ່ຽວຂ້ອງ. ຍີ່ຫໍ້ Zhong Hua Jiang ໄດ້ຖືກສ້າງຕັ້ງຂຶ້ນໃນປີ 2018 ເພື່ອສະຫນັບສະຫນູນການພັດທະນາຕະຫຼາດສາກົນທີ່ກວ້າງຂວາງ.
ບໍລິສັດຖືສິດທິບັດລົງທະບຽນສໍາລັບຊຸດຂອງມໍເຕີ spindle ລະບາຍອາກາດ, ສິດທິບັດເລກທີ 200730184245.5, ແລະໄດ້ສະສົມຫຼາຍກ່ວາ 20 ປີຂອງປະສົບການການຜະລິດໃນຜະລິດຕະພັນທີ່ກ່ຽວຂ້ອງກັບ CNC.
 |
||
| ການຮັບປະກັນຄຸນນະພາບ ຂັ້ນຕອນການຄວບຄຸມຄຸນນະພາບສໍາລັບການປະຕິບັດຜະລິດຕະພັນແລະການກວດກາການຂົນສົ່ງ. |
ສິດທິບັດແລະການຢັ້ງຢືນ ປະສົບການການຜະລິດ CNC ໃນໄລຍະຍາວແລະການອອກແບບ spindle ສິດທິບັດ. |
ມູນຄ່າຍີ່ຫໍ້ ປະສົມປະສານສະຫນັບສະຫນູນຜະລິດຕະພັນສໍາລັບເຄື່ອງຈັກ CNC, spindles, motors, drives ແລະອຸປະກອນເສີມ. |
 |
||
| ລາຄາສົມເຫດສົມຜົນ ການສື່ສານໂຮງງານໂດຍກົງສໍາລັບການສະເພາະ, ປະລິມານແລະການປັບແຕ່ງ. |
ການບໍລິການເຕັມເວລາ ສະຫນັບສະຫນູນສໍາລັບການເລືອກມໍເຕີ, ການຈັບຄູ່ຄົນຂັບແລະຄໍາຖາມຄໍາຮ້ອງສະຫມັກ. |
ການຈັດສົ່ງທີ່ໄວແລະເຊື່ອຖືໄດ້ , ການປະສານງານການຜະລິດ, ການບໍລິການສົ່ງອອກແລະການປັບປຸງການຂົນສົ່ງ. |

ຄວາມຕ້ອງການການຢັ້ງຢືນສາມາດແຕກຕ່າງກັນໄປຕາມຕະຫຼາດປາຍທາງແລະອຸປະກອນສຸດທ້າຍ. ສໍາລັບຄໍາສັ່ງ OEM ຫຼື batch, ຮ້ອງຂໍເອກະສານຜະລິດຕະພັນໃນປະຈຸບັນທີ່ຈໍາເປັນສໍາລັບຄໍາຮ້ອງສະຫມັກຂອງທ່ານແລະຢືນຢັນມາດຕະຖານການປະຕິບັດຕາມທີ່ກໍານົດໄວ້ກ່ອນທີ່ຈະຊື້.
ມັນມີຈຸດປະສົງສໍາລັບຄໍາຮ້ອງສະຫມັກການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຫນາແຫນ້ນທີ່ຕ້ອງການການຈັດຕໍາແຫນ່ງເປັນລ່ຽມທີ່ຊ້ໍາກັນ, ລວມທັງກົນໄກ CNC ຂະຫນາດນ້ອຍ, ອຸປະກອນອັດຕະໂນມັດ, ຫຸ່ນຍົນ, ຂັ້ນຕອນການຈັດຕໍາແຫນ່ງ, ການຕິດຕັ້ງແລະລະບົບການເຄື່ອນໄຫວຕ່ໍາອື່ນໆທີ່ກົງກັບແຮງບິດຂອງມໍເຕີແລະສະພາບການເຮັດວຽກ.
ມໍເຕີເຕັມຂັ້ນຕອນ 1.8° ມີ 200 ຂັ້ນຕອນເຕັມຕໍ່ການປະຕິວັດ ເພາະວ່າ 360° ແບ່ງດ້ວຍ 1.8° ເທົ່າກັບ 200. A microstepping driver ສາມາດແບ່ງຂັ້ນຕອນເຕັມເຫຼົ່ານີ້ເພື່ອການເຄື່ອນໄຫວທີ່ລຽບກວ່າ.
ຂໍ້ມູນຈໍາເພາະໃນຫນ້ານີ້ບອກເຖິງແຮງດັນທີ່ມີການຈັດອັນດັບຂອງ 3.3V ແລະປະຈຸບັນທີ່ມີການຈັດອັນດັບ 0.6A. ເມື່ອໃຊ້ໄດເວີ stepper ຄວບຄຸມປະຈຸບັນ, ໃຫ້ຕັ້ງໄລຍະປະຈຸບັນຕາມຄໍາແນະນໍາຂອງມໍເຕີແລະໄດເວີ.
ຂໍ້ມູນຈໍາເພາະຂອງແຫຼ່ງລາຍຊື່ການຖືແຮງບິດສູງກວ່າ 0.026 N·m, ເທົ່າກັບ 26 mN·m. ແຮງບິດແລ່ນທີ່ມີຢູ່ຈະຕ່ໍາກວ່າແຮງບິດຖືແລະຫຼຸດລົງຕາມປົກກະຕິຍ້ອນວ່າຄວາມໄວມໍເຕີເພີ່ມຂຶ້ນ.
ໃຊ້ໄດເວີ stepper bipolar 2-phase ທີ່ສາມາດຄວບຄຸມໄລຍະກະແສປະມານ 0.6A ຂອງມໍເຕີແລະເຫມາະສົມກັບຕົວຄວບຄຸມແລະແຮງດັນການສະຫນອງຂອງທ່ານ. ຢືນຢັນຊ່ວງກະແສໄຟຟ້າຕໍ່າສຸດ ແລະສູງສຸດຂອງຜູ້ຂັບຂີ່ກ່ອນທີ່ຈະສາຍໄຟມໍເຕີ.
ແມ່ນແລ້ວ, ເມື່ອເຊື່ອມຕໍ່ກັບໄດເວີ microstepping ທີ່ເຂົ້າກັນໄດ້. Microstepping ສາມາດຫຼຸດຜ່ອນການສັ່ນສະເທືອນແລະເຮັດໃຫ້ການເຄື່ອນໄຫວ smoother, ເຖິງແມ່ນວ່າຂະຫນາດ microstep ທີ່ຖືກສັ່ງບໍ່ຄວນຖືກປະຕິບັດເປັນຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງກົນຈັກທີ່ຮັບປະກັນພາຍໃຕ້ການໂຫຼດ.
ຂໍ້ມູນຈໍາເພາະຂອງຜະລິດຕະພັນກໍານົດມໍເຕີເປັນ insulation B. ຕາຕະລາງ insulation ແຫຼ່ງລະບຸ 130 ° C ເປັນອຸນຫະພູມສູງສຸດທີ່ອະນຸຍາດສໍາລັບການ insulation ຊັ້ນ B, ໃນຂະນະທີ່ເງື່ອນໄຂເຕັກໂນໂລຊີປະຕິບັດງານລະບຸອຸນຫະພູມສູງສຸດທີ່ເພີ່ມຂຶ້ນຂອງ 80 ° C.
ສະຫນອງຮູບແບບມໍເຕີ, ຂະຫນາດການຕິດຕັ້ງ, ຂະຫນາດຂອງ shaft, ແຮງບິດໂຫຼດ, ຄວາມໄວເປົ້າຫມາຍ, ການເລັ່ງ, ວົງຈອນຫນ້າທີ່, ຮູບແບບການຂັບ, ແຮງດັນການສະຫນອງ, ຄວາມຕ້ອງການສາຍໄຟ, ປະລິມານແລະຄໍາຮ້ອງສະຫມັກສຸດທ້າຍ. ນີ້ຊ່ວຍຢືນຢັນວ່າ 8HS4406 ແມ່ນເຫມາະສົມຫຼືວ່າຕ້ອງການ motor stepper ທີ່ແຕກຕ່າງກັນ.
ຂໍ້ມູນຕົ້ນສະບັບຂອງຜະລິດຕະພັນກ່າວວ່າຜະລິດຕະພັນການຮ້ອງຂໍພິເສດສາມາດເຮັດໄດ້ຕາມຄວາມຕ້ອງການຂອງລູກຄ້າ. ຕິດຕໍ່ທີມງານການຂາຍທີ່ຕ້ອງການໄຟຟ້າ, ກົນໄກ, ສາຍນໍາແລະປະລິມານສະເພາະສໍາລັບການປະເມີນຜົນ.


