

|


23HS9440-26
Zhong Hua Jiang
3.48V
4A
84ມມ
Zhong Hua Jiang 23HS9440-26 ແມ່ນ 57mm-frame (NEMA 23) ມໍເຕີ stepper hybrid ສອງເຟດ ທີ່ມີມຸມເຕັມ 1.8 °. ຂໍ້ມູນ winding ຈັດພີມມາລາຍການ 3.48V ແຮງດັນໄລຍະ nominal, ໄລຍະ 4A ແລະມູນຄ່າແຮງບິດຂອງຕາຕະລາງທົ່ວໄປຂ້າງເທິງ 2.4 N·m, ຂຶ້ນກັບການຢືນຢັນຂອງຫນ່ວຍງານແຮງບິດທີ່ຂັດກັນ. ມັນມີຈຸດປະສົງສໍາລັບວິສະວະກອນ, ຜູ້ກໍ່ສ້າງເຄື່ອງຈັກແລະຜູ້ຊື້ອຸດສາຫະກໍາເລືອກອົງປະກອບຄວບຄຸມການເຄື່ອນໄຫວສໍາລັບແກນ CNC, ການຈັດຕໍາແຫນ່ງອັດຕະໂນມັດແລະການລວມອຸປະກອນ.
ໄລຍະ 57mm stepper motor ອະທິບາຍຂະຫນາດກອບ metric ໂດຍທົ່ວໄປທີ່ກ່ຽວຂ້ອງກັບ NEMA 23. ບັນຊີລາຍຊື່ລາຍການທີ່ໃຊ້ 'NEMA 57' ບໍ່ຄວນຖືກຕີຄວາມວ່າເປັນມາດຕະຖານກອບ NEMA ແຍກຕ່າງຫາກສໍາລັບຜະລິດຕະພັນນີ້. ອ້າງເຖິງການແຕ້ມຮູບມໍເຕີທີ່ແນ່ນອນແລະຈໍານວນສ່ວນໃນເວລາທີ່ຈັບຄູ່ກັບຮູ mounting, ຂະຫນາດ shaft ແລະອຸປະກອນທີ່ມີຢູ່ແລ້ວ.

ການຖ່າຍຮູບ motor stepper ຕົວແທນ. ກວດສອບຮູບລັກສະນະແລະຮູບແຕ້ມ mounting ຂອງຕົວແບບ 23HS9440-26 ກ່ອນທີ່ຈະປະສົມປະສານ.
ເຜີຍແຜ່ຂໍ້ມູນຈໍາເພາະທົ່ວໄປສໍາລັບ 23HS9440-26:
| ຂອງລາຍການ | ຂໍ້ມູນຈໍາເພາະ |
|---|---|
| ຈໍານວນໄລຍະ | 2 |
| ມຸມຂັ້ນຕອນ | 1.8°±5% |
| ລະດັບແຮງດັນໄລຍະ | 3.48V |
| ອັນດັບປັດຈຸບັນ | 4.0A |
| ຄວາມຕ້ານທານໄລຍະ | 0.87 ohm ± 10% AT 20°C |
| inductance | 3.1 mH ± 20% AT 1kHz, 1Vrms |
| ຖື Torque | ສູງກວ່າ 2.4 Nm/MIN |
| Detent Torque | ຕ່ຳກວ່າ 7.0 N.cm/Max |
| Rotor Inertia | 530 g.cm² |
| ຮູບແບບການນໍາພາ | AWG22 UL1007 (ເບິ່ງຫມາຍເຫດຂອງສາຍນໍາ) |
| ຊັ້ນ insulation | ຫ້ອງ B |
| ຄວາມເຂັ້ມແຂງ Dielectric | 500V AC, 1 ນາທີ |
| ຄວາມຕ້ານທານ insulation | ສູງກວ່າ 100 MΩ |
| ອະນຸຍາດ Thrust Load | 15 ນ |
| ການໂຫຼດ radial ທີ່ອະນຸຍາດ | 75 N (ຢູ່ປາຍເພົາ) |
ຕົວເລກ 3.48V ແມ່ນແຮງດັນໄຟຟ້າໄລຍະ winding ນາມຢູ່ໄລຍະປັດຈຸບັນທີ່ມີການຈັດອັນດັບ, ບໍ່ຈໍາເປັນຕ້ອງເປັນແຮງດັນການສະຫນອງພະລັງງານ DC ພາຍນອກສໍາລັບໄດເວີ stepper . ແຮງດັນການສະໜອງຂອງໄດຣຟ໌ ແລະການຕັ້ງຄ່າຈຳກັດປັດຈຸບັນຕ້ອງຖືກເລືອກຈາກຂໍ້ມູນສະເພາະຂອງໄດເວີ ແລະຂໍ້ມູນມໍເຕີທີ່ເລືອກ.
ສໍາລັບການປະເມີນຜົນໂຄງການ, ຈັບຄູ່ຈໍານວນພາກສ່ວນທີ່ສົມບູນ 23HS9440-26 ທີ່ມີຄວາມຍາວມໍເຕີ, ໄລຍະປະຈຸບັນ, ຄວາມຕ້ານທານຂອງ winding ແລະເສັ້ນໂຄ້ງຄວາມໄວແຮງບິດທີ່ຮ້ອງຂໍ. ແຮງບິດຖືຄົງທີ່ບໍ່ໄດ້ຊີ້ບອກເຖິງແຮງບິດທີ່ມີຢູ່ຕະຫຼອດຊ່ວງຄວາມໄວການເຮັດວຽກຂອງມໍເຕີ.
| Model No. | Step Angle | Motor Length | Voltage | Current | Resistance | Inductance | Holding Torque | Inertia | Lead Style |
|---|---|---|---|---|---|---|---|---|---|
| (°) | (L)mm | V | A | Ω | mH | mN·m | g.cm² | # | |
| 23HS9440-26 | 1.8 | 84 | 3.48 | 4.0 | 0.87 | 3.1 | 2.4 | 530 | AWG26 1061 (ເບິ່ງຂໍ້ສັງເກດ) |
ຕາຕະລາງທົ່ວໄປມີລາຍການຖືແຮງບິດ ຂ້າງເທິງ 2.4 N·m , ໃນຂະນະທີ່ຕາຕະລາງຕົວແບບສະແດງໃຫ້ເຫັນຄ່າຕົວເລກດຽວກັນພາຍໃຕ້ ຫົວຂໍ້ mN·m . ຫົວໜ່ວຍເຫຼົ່ານີ້ບໍ່ສາມາດປ່ຽນກັນໄດ້. ຢືນຢັນຫນ່ວຍ torque ທີ່ໄດ້ຮັບການອະນຸມັດ, ເງື່ອນໄຂການວັດແທກແລະເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດຢ່າງເຕັມທີ່ສໍາລັບ 23HS9440-26 ກ່ອນທີ່ຈະເລືອກມໍເຕີ. ທັງສອງຕາຕະລາງແຫຼ່ງຍັງລາຍຊື່ AWG22 UL1007 ແລະ AWG26 1061 ສໍາລັບສາຍນໍາ; ກວດສອບປະເພດສາຍໄຟທີ່ສະຫນອງໃຫ້ຕົວຈິງແລະການຈັດການເຊື່ອມຕໍ່ກັບຮູບແຕ້ມຄໍາສັ່ງ.
ຄ່າຕົວແທນສາມາດປ່ຽນແປງໄດ້ກັບຕົວແປຂອງ winding ແລະ motor ທີ່ແນ່ນອນ. ສໍາລັບໂຄງການ interchange, ຍັງກວດສອບເສັ້ນຜ່າກາງ shaft, shaft projection, ຂະຫນາດ mounting, ເຊື່ອມຕໍ່ໄຟຟ້າ, ສາຍໄຟໄລຍະແລະ profile ເລັ່ງທີ່ກໍານົດໄວ້.
ຂໍ້ມູນຈໍາເພາະທົ່ວໄປທີ່ຈັດພີມມາມີລາຍການ insulation Class B ສໍາລັບມໍເຕີນີ້. ຕາຕະລາງຕໍ່ໄປນີ້ປະກອບມີການປຽບທຽບການອ້າງອິງຂອງຫ້ອງຮຽນ insulation motor ແລະເງື່ອນໄຂການທົດສອບ; ການປະກົດຕົວຂອງຊັ້ນ insulation ອື່ນໆໃນຕາຕະລາງການອ້າງອິງບໍ່ໄດ້ຫມາຍຄວາມວ່າຫ້ອງຮຽນທັງຫມົດແມ່ນສະຫນອງໃຫ້ສໍາລັບຮູບແບບນີ້.
| ລະດັບ insulation | ແຮງດັນຂອງ | insulation ທົນທານຕໍ່ |
|---|---|---|
| ຫ້ອງ B | 500V AC 1 ນາທີ | ສູງກວ່າ 100 MΩ |
| ຊັ້ນ F | 500V AC 1 ນາທີ | ສູງກວ່າ 100 MΩ |
ຫ້ອງຮຽນ insulation ຄວາມຮ້ອນກ່ຽວຂ້ອງກັບຄວາມສາມາດຂອງລະບົບອຸນຫະພູມ insulation. ອຸນຫະພູມປະຕິບັດການຕົວຈິງແມ່ນຂຶ້ນກັບການຕັ້ງຄ່າປະຈຸບັນ, ອຸນຫະພູມອາກາດລ້ອມຮອບ, ການຕິດຕັ້ງ, ວົງຈອນຫນ້າທີ່ແລະການລະບາຍອາກາດ.
| ຫ້ອງຮຽນອຸນຫະພູມຂອງ insulation | A Level | E Level | B Level | F Level | H |
|---|---|---|---|---|---|
| ອຸນຫະພູມສູງສຸດທີ່ອະນຸຍາດໃຫ້ (℃) | 105 | 120 | 130 | 155 | 180 |
| ຂີດຈຳກັດການເພີ່ມອຸນຫະພູມຂອງລົມ (K) | 60 | 75 | 80 | 100 | 125 |
| ອຸນຫະພູມອ້າງອີງປະສິດທິພາບ (℃) | 80 | 95 | 100 | 120 | 145 |
ຄວາມຍາວຂອງຮ່າງກາຍມໍເຕີທີ່ລະບຸໄວ້ແມ່ນ 84 ມມ . A 57mm ກອບແມ່ນເອີ້ນວ່າທົ່ວໄປ NEMA 23 ; ແນວໃດກໍ່ຕາມ, ຂຸມ mounting-hole, ເສັ້ນຜ່າກາງ shaft, ຄວາມຍາວ shaft, ລາຍລະອຽດ flange ແລະຄວາມທົນທານຕ້ອງໄດ້ຮັບການກວດກາຕໍ່ກັບຮູບແຕ້ມສະເພາະຂອງຕົວແບບກ່ອນທີ່ຈະທົດແທນຫຼືການຜະລິດຊຸດ.

ອ້າງອິງຮູບແຕ້ມຂະຫນາດກົນຈັກ. ໃຊ້ຮູບແຕ້ມຂະຫນາດ 23HS9440-26 ທີ່ໄດ້ຮັບການອະນຸມັດສໍາລັບຂະຫນາດການຕິດຕັ້ງສຸດທ້າຍແລະຄວາມທົນທານ.
ກໍານົດສອງຄູ່ winding motor ແຍກຕ່າງຫາກກ່ອນທີ່ຈະເຊື່ອມຕໍ່. ນຳໃຊ້ສາຍໄຟ ແລະ ການກຳນົດສີນຳໜ້າສຳລັບການສ້ອມແປງມໍເຕີທີ່ສະໜອງໃຫ້; ສີຂີ້ກົ່ວຢ່າງດຽວບໍ່ແມ່ນມາດຕະຖານການກໍານົດໄລຍະທົ່ວໄປ. ຕັດການເຊື່ອມຕໍ່ພະລັງງານຂອງໄດເວີກ່ອນທີ່ຈະປ່ຽນການເຊື່ອມຕໍ່ມໍເຕີ.
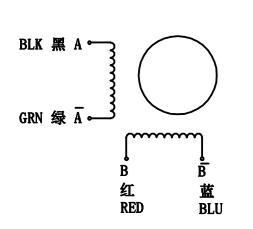
ການອ້າງອິງຮູບສາຍໄຟສໍາລັບມໍເຕີ stepper ປະສົມສອງເຟດ; ກວດສອບການມອບຫມາຍຄູ່ winding ຕົວຈິງ.
ຜູ້ຂັບຂີ່ຄວບຄຸມລໍາດັບການກະຕຸ້ນໄລຍະເພື່ອຍ້າຍແລະຖື rotor. ມໍເຕີມາດຕະຖານ 1.8° ໃຫ້ 200 ຂັ້ນຕອນເຕັມຕໍ່ການປະຕິວັດ . Microstepping ອາດຈະປັບປຸງຄວາມລຽບງ່າຍຂອງການເຄື່ອນໄຫວແລະການແກ້ໄຂຄໍາສັ່ງ, ແຕ່ມັນບໍ່ຄວນຖືກປະຕິບັດເປັນການຮັບປະກັນຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງຢ່າງແທ້ຈິງຄືກັນ.
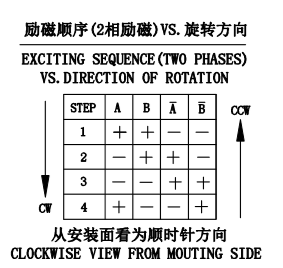
ລຳດັບຄວາມຕື່ນເຕັ້ນໄລຍະອ້າງອີງ. ປະຕິບັດຕາມຄໍາແນະນໍາການດໍາເນີນງານຂອງໄດເວີ stepper ທີ່ເລືອກ.
ສອບຖາມລາຍລະອຽດການແຕ້ມມໍເຕີ ແລະສາຍໄຟ
ເງື່ອນໄຂການດໍາເນີນການແລະການທົດສອບທີ່ຈັດພີມມາແມ່ນລະບຸໄວ້ຂ້າງລຸ່ມນີ້. ໃຊ້ພວກມັນດ້ວຍການແກ້ໄຂເຄື່ອງຈັກທີ່ແນ່ນອນແລະຂໍ້ມູນຜະລິດຕະພັນຫລ້າສຸດຂອງຜູ້ຜະລິດໃນເວລາທີ່ອອກແບບເຄື່ອງຈັກ.
| ຄວາມຖືກຕ້ອງຂອງມຸມຂັ້ນຕອນ | ±5% |
|---|---|
| ຄວາມຖືກຕ້ອງຂອງການຕໍ່ຕ້ານ | ±10% |
| ຄວາມຖືກຕ້ອງຂອງ inductance | ±20% |
| ອຸນຫະພູມເພີ່ມຂຶ້ນ | 80°C ສູງສຸດ. |
| ອຸນຫະພູມສະພາບແວດລ້ອມ | -20°C~+50°C |
| ຄວາມຕ້ານທານ insulation | 100MΩ ຕ່ໍາສຸດ 500V DC |
| ຄວາມເຂັ້ມແຂງຂອງ Dielectric | 500V AC 1 ນາທີ |
| ການໂຫຼດ radial ທີ່ອະນຸຍາດ | 75 ນ |
| ອະນຸຍາດ Thrust Load | 15 ນ |
ການປະເມີນຄວາມໄວຂອງແຮງບິດ: ແຮງບິດຖືທີ່ລະບຸໄວ້ເປັນຄ່າທີ່ຢຸດຢູ່ພາຍໃຕ້ເງື່ອນໄຂການກະຕຸ້ນທີ່ລະບຸໄວ້. ແຮງບິດທີ່ມີຢູ່ໃນລະຫວ່າງການເຄື່ອນທີ່ແຕກຕ່າງກັນກັບຄວາມໄວ, ແຮງດັນການສະຫນອງ, ການຈໍາກັດໃນປະຈຸບັນ, inductance, ໂຫຼດ inertia ແລະການຕັ້ງຄ່າໄດ. ຮ້ອງຂໍເສັ້ນໂຄ້ງຄວາມໄວ torque ສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການຄວາມເລັ່ງທີ່ກໍານົດໄວ້, ເວລາຮອບວຽນຫຼື torque ແລ່ນຢ່າງຕໍ່ເນື່ອງ.
ການກວດສອບຄວາມຮ້ອນແລະກົນຈັກ: ພິຈາລະນາການເພີ່ມຂຶ້ນຂອງຄວາມຮ້ອນຂອງມໍເຕີ, ດ້ານການຕິດຕັ້ງ, ການໂຫຼດ shaft axial ແລະ radial, ການຈັດການ coupling ແລະວົງຈອນຫນ້າທີ່. ຢ່າໃຊ້ຂອບເຂດຈໍາກັດການໂຫຼດເພື່ອສົມມຸດວ່າສາຍແອວທີ່ບໍ່ໄດ້ຮັບການສະຫນັບສະຫນູນຫຼືການໂຫຼດ screw ນໍາແມ່ນເຫມາະສົມໂດຍບໍ່ມີການກວດສອບເລຂາຄະນິດຂອງຄໍາຮ້ອງສະຫມັກ.
CNC routing and engraving machine positioning axes , ຂຶ້ນກັບ torque ຢືນຢັນແລະເຫມາະກົນຈັກ.
fixtures ອັດຕະໂນມັດ, ຕາຕະລາງດັດສະນີແລະກົນໄກການຈັດຕໍາແຫນ່ງໂດຍນໍາໃຊ້ການຄວບຄຸມ stepper ສອງໄລຍະ.
ການຍົກລະດັບເຄື່ອງຈັກອຸດສາຫະກໍາທີ່ shaft, mounting, winding ແລະ driver ຕ້ອງກົງກັບ motor ທີ່ມີຢູ່ແລ້ວ.
ລະບົບການເຄື່ອນໄຫວຮຽກຮ້ອງໃຫ້ມີການປະເມີນຜົນດ້ານວິສະວະກໍາຂອງ 1.8° ມຸມຂັ້ນຕອນ, ຖື torque ແລະຄວາມໄວການປະຕິບັດ.
ເລືອກໄດເວີສອງເຟດທີ່ສະຫນັບສະຫນູນການ winding motor ແລະສາມາດ configured ສໍາລັບ 4A phase-current rating ທີ່ຕ້ອງການ . ກວດເບິ່ງວ່າໄດເວີກໍານົດຈຸດສູງສຸດທຽບກັບ RMS ປະຈຸບັນ, ລະດັບການສະຫນອງແຮງດັນທີ່ສະຫນັບສະຫນູນ, ທາງເລືອກ microstepping, ຫນ້າທີ່ປ້ອງກັນແລະການໂຕ້ຕອບຂອງຕົວຄວບຄຸມ. ແຮງດັນການສະຫນອງຂອງໄດເວີແມ່ນບໍ່ຄືກັນກັບ 3.48V motor phase-voltage rating.
ການກໍານົດຜະລິດຕະພັນ: 23HS9440-26 ຫຼືຈໍານວນສ່ວນທົດແທນທີ່ຕ້ອງການ.
ຂໍ້ມູນກົນຈັກ: ການແຕ້ມຮູບການຕິດຕັ້ງ, ຂະຫນາດຂອງ shaft, coupling ແລະພື້ນທີ່ການຕິດຕັ້ງທີ່ມີຢູ່.
ຂໍ້ມູນໄຟຟ້າ: ຮູບແບບການຂັບ, ການຕັ້ງຄ່າປະຈຸບັນຜົນຜະລິດ, ແຮງດັນການສະຫນອງ, ສາຍນໍາແລະຂໍ້ກໍານົດຂອງການເຊື່ອມຕໍ່.
ເງື່ອນໄຂການເຮັດວຽກ: ໂຫຼດ inertia, ຄວາມໄວທີ່ຕ້ອງການ, ເລັ່ງ, ວົງຈອນຫນ້າທີ່ແລະອຸນຫະພູມອາກາດລ້ອມຮອບ.
ລາຍລະອຽດການຊື້: ປະລິມານເປົ້າຫມາຍ, ຈຸດຫມາຍປາຍທາງແລະການຮ້ອງຂໍການສະຫຼາກຫຼືການແຕ້ມຮູບ.
ຂໍໃບສະເໜີລາຄາດ້ານວິຊາການ ແລະການຄ້າ

ການນໍາສະເຫນີຂອງບໍລິສັດ Zhong Hua Jiang.
ຂໍ້ມູນຂອງບໍລິສັດ Zhong Hua Jiang.
Huajiang ໄດ້ເລີ່ມຕົ້ນທຸລະກິດ CNC spindle-motor engraving ຂອງຕົນໃນປີ 2000 ແລະຕໍ່ມາໄດ້ພັດທະນາຜະລິດຕະພັນທີ່ກ່ຽວຂ້ອງ, ລວມທັງໄດຄວາມຖີ່ຂອງການປ່ຽນແປງແລະເຄື່ອງແກະສະຫລັກ CNC. ບໍລິສັດໄດ້ນໍາສະເຫນີ ຍີ່ຫໍ້ Zhong Hua Jiang ໃນປີ 2018.
ຜະລິດຕະພັນຂອງພວກເຮົາສະຫນັບສະຫນູນອຸປະກອນ CNC ແລະຄໍາຮ້ອງສະຫມັກຄວບຄຸມການເຄື່ອນໄຫວອຸດສາຫະກໍາ. ສໍາລັບໂຄງການ stepper-motor, ແບ່ງປັນຮູບແຕ້ມການຕິດຕັ້ງຂອງທ່ານແລະລາຍລະອຽດໄດເວີເພື່ອໃຫ້ຮູບແບບແລະເອກະສານດ້ານວິຊາການສາມາດທົບທວນຄືນໄດ້.
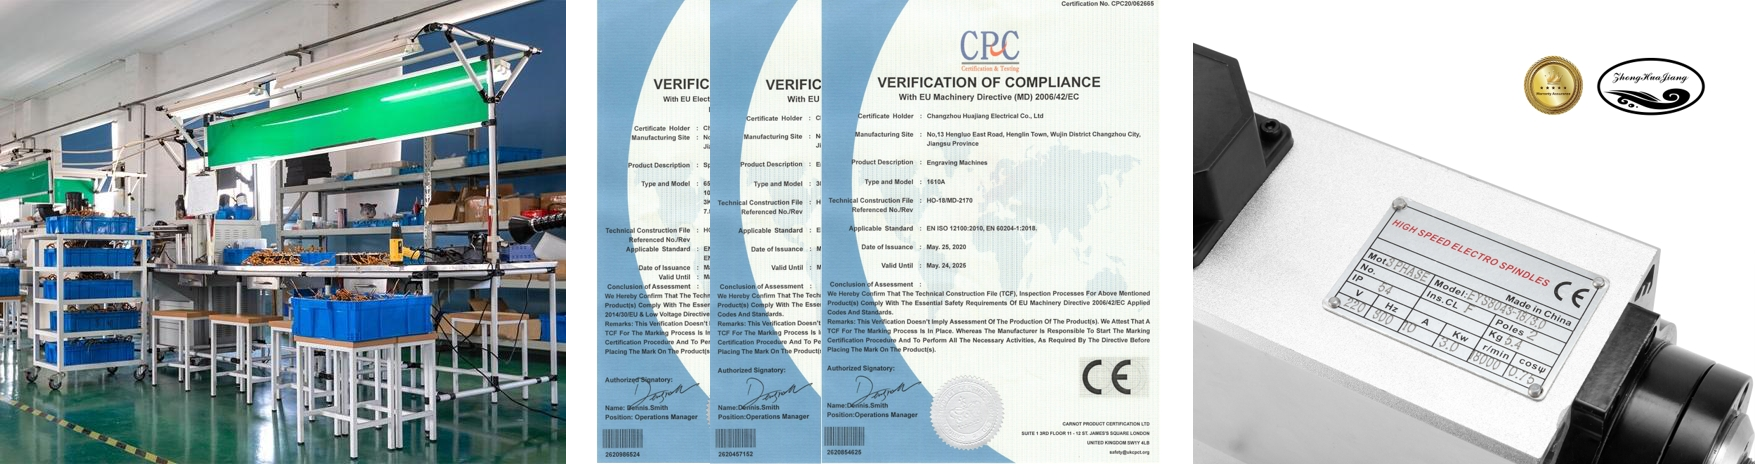
Zhong Hua Jiang ໂຮງງານຜະລິດແລະການນໍາສະເຫນີຍີ່ຫໍ້.
ການຈັດຊື້ອຸດສາຫະກໍາຮຽກຮ້ອງໃຫ້ມີການກໍານົດສ່ວນທີ່ສອດຄ່ອງ, ຮູບແຕ້ມທີ່ສາມາດຕິດຕາມໄດ້ແລະການສື່ສານທີ່ຊັດເຈນກ່ຽວກັບການຕັ້ງຄ່າໄຟຟ້າແລະກົນຈັກ. Zhong Hua Jiang ສາມາດປຶກສາຫາລືສະເພາະໂຄງການແລະຄວາມຕ້ອງການຊື້ໂດຍຜ່ານທີມງານຂາຍຂອງຕົນ.
| ການຮັບປະກັນຄຸນນະພາບການປະຕິບັດຄຸນນະພາບທີ່ເຫນືອກວ່າການຄວບຄຸມຄຸນນະພາບທີ່ເຂັ້ມງວດ | ສິດທິບັດແລະການຢັ້ງຢືນສິດທິບັດຫຼາຍອັນສໍາລັບມໍເຕີ spindle ລະບາຍອາກາດ | ມູນຄ່າຍີ່ຫໍ້ເພີ່ມເຕີມມູນຄ່າຍີ່ຫໍ້ໄດ້ຮັບການຍອມຮັບສູງໂດຍຕະຫຼາດ |
| ລາຄາສົມເຫດສົມຜົນການຂາຍໂຮງງານໂດຍກົງປະສິດທິພາບຄ່າໃຊ້ຈ່າຍສູງ | ການບໍລິການເຕັມເວລາ ສະຫນັບສະຫນູນດ້ານວິຊາການແບບມືອາຊີບ ການບໍລິການລູກຄ້າທີ່ໃກ້ຊິດແລະໄວ | ການຈັດສົ່ງທີ່ໄວ ແລະເຊື່ອຖືໄດ້ ລະບົບການຈັດສົ່ງທີ່ໄວ ແລະມີປະສິດທິພາບ ການຕິດຕາມ ແລະອັບເດດໃນເວລາຈິງ |
ບໍລິສັດ Zhong Hua Jiang ແລະການນໍາສະເຫນີການບໍລິການ.
Zhong Hua Jiang ສ້າງປະສົບການຂອງ Huajiang ໃນມໍເຕີ spindle CNC ແລະອຸປະກອນທີ່ກ່ຽວຂ້ອງ. ສົນທະນາກ່ຽວກັບທາງເລືອກຂອງມໍເຕີທີ່ໃຊ້ໄດ້, ການຊື້ເອກະສານແລະຄໍາສັ່ງສະເພາະກ່ອນທີ່ຈະຢືນຢັນການຕັ້ງຄ່າການຜະລິດ.

ໃບຮັບຮອງຂອງບໍລິສັດ ແລະຮູບປະກອບເອກະສານ. ຮ້ອງຂໍໃບຢັ້ງຢືນສະເພາະຕົວແບບ ຫຼືບັນທຶກການທົດສອບ ຖ້າຕ້ອງການສໍາລັບການຊື້ຂອງທ່ານ.
ສໍາລັບການນໍາເຂົ້າ, ການອະນຸມັດເຄື່ອງຈັກຫຼືຄຸນສົມບັດຂອງຜູ້ສະຫນອງ, ຂໍເອກະສານທີ່ກໍານົດຢ່າງຈະແຈ້ງກ່ຽວກັບມໍເຕີທີ່ສັ່ງຫຼືຂອບເຂດການຜະລິດທີ່ນໍາໃຊ້. ຮູບປະກອບການຢັ້ງຢືນແລະໃບຢັ້ງຢືນບໍລິສັດທົ່ວໄປບໍ່ຄວນຖືກປະຕິບັດເປັນຫຼັກຖານວ່າແຕ່ລະຕົວແບບ motor stepper ມີການອະນຸມັດດຽວກັນ.
ໃນລາຍການຄວບຄຸມການເຄື່ອນໄຫວທົ່ວໄປ, ມໍເຕີ stepper ກອບຮູບສີ່ຫຼ່ຽມມົນ 57mm ໂດຍທົ່ວໄປແມ່ນໄດ້ອະທິບາຍວ່າເປັນ NEMA 23. ການອອກແບບຫມາຍເຖິງປະເພດກອບ, ບໍ່ໃຫ້ແຮງບິດ, ປະຈຸບັນ, ເສັ້ນຜ່າກາງ shaft ຫຼືຮູບແບບການຕິດຕັ້ງທີ່ແນ່ນອນຂອງທຸກ variants. ຢືນຢັນຂະຫນາດໂດຍໃຊ້ຮູບແຕ້ມ.
ບາງຜູ້ຜະລິດໃຊ້ 'NEMA 57' ແບບບໍ່ເປັນທາງການສໍາລັບມໍເຕີເຟຣມເມຕຣິກ 57 ມມ. ການອອກແບບ NEMA ຕາມນິ້ວທີ່ຄຸ້ນເຄີຍກວ່າສໍາລັບຂະຫນາດນີ້ແມ່ນ NEMA 23. ກວດສອບຮູບແບບຜະລິດຕະພັນແລະຂະຫນາດຂອງ flange ເມື່ອປຽບທຽບການສະເຫນີ.
ຮູບແບບທີ່ເຜີຍແຜ່ແມ່ນ 23HS9440-26. ລວມເອົາຕົວລະບຸນີ້ໃນໃບສັ່ງຊື້, ການຈັບຄູ່ຄົນຂັບ ແລະຄຳຮ້ອງຂໍການແຕ້ມຮູບ.
ແຮງດັນໄຟຟ້າໄລຍະ winding ລະບຸໄວ້ແມ່ນ 3.48V ແລະກະແສໄຟຟ້າໄລຍະທີ່ຖືກຈັດອັນດັບແມ່ນ 4.0A. ເຫຼົ່ານີ້ແມ່ນຕົວກໍານົດການ winding motor, ບໍ່ແມ່ນຄໍາແນະນໍາໂດຍກົງສໍາລັບການເລືອກການສະຫນອງພະລັງງານຂອງໄດເວີ.
ຕາຕະລາງທົ່ວໄປມີລາຍການຖືແຮງບິດສູງກວ່າ 2.4 N·m, ໃນຂະນະທີ່ຕາຕະລາງຕົວແບບໃຊ້ຫົວຂໍ້ mN·m ສໍາລັບຄ່າ 2.4. ຫນ່ວຍງານເຫຼົ່ານີ້ຂັດກັນແລະຕ້ອງໄດ້ຮັບການກວດສອບກັບແຜ່ນຂໍ້ມູນສະເພາະຂອງຕົວແບບ. ການຖືແຮງບິດຖືເປັນອັດຕາຢຸດ, ບໍ່ແມ່ນຄ່າແຮງບິດທີ່ຮັບປະກັນ.
ມໍເຕີຖືກກໍານົດເປັນສອງເຟດ 1.8 ° hybrid stepper, ເທົ່າກັບ 200 ຂັ້ນຕອນເຕັມຕໍ່ການປະຕິວັດ shaft.
ມັນສາມາດໄດ້ຮັບການພິຈາລະນາສໍາລັບການຕັ້ງແກນ CNC ແລະອັດຕະໂນມັດ, ສະຫນອງເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດທີ່ຖືກຢືນຢັນ, ເຫມາະກົນຈັກ, ວົງຈອນຫນ້າທີ່ແລະຄົນຂັບ stepper ຕອບສະຫນອງຄວາມຕ້ອງການຂອງເຄື່ອງຈັກ.
ສະບັບເລກທີ 3.48V ທີ່ລະບຸໄວ້ເປັນແຮງດັນໄຟຟ້າໄລຍະ- winding ນາມຢູ່ທີ່ປະຈຸບັນຈັດອັນດັບ. ໄດເວີ stepper ທີ່ຖືກຄວບຄຸມໃນປະຈຸບັນໂດຍປົກກະຕິຈະໃຊ້ການສະຫນອງ DC ແຍກຕ່າງຫາກທີ່ເລືອກຕາມຄວາມຕ້ອງການຂອງຄົນຂັບແລະຄໍາຮ້ອງສະຫມັກ.
ໃຊ້ໄດເວີ stepper ຄວບຄຸມປະຈຸບັນສອງເຟດທີ່ເຂົ້າກັນໄດ້ກັບການຕັ້ງຄ່າໄລຍະປັດຈຸບັນທີ່ເຫມາະສົມ. ປຽບທຽບຈຸດສູງສຸດທຽບກັບຄຳນິຍາມປັດຈຸບັນຂອງ RMS, ຂີດຈຳກັດການສະໜອງ-ແຮງດັນ, ໂໝດ microstepping ແລະການໂຕ້ຕອບການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຕ້ອງການ.
ຄວາມຍາວຂອງຮ່າງກາຍ motor ທີ່ຈັດພີມມາແມ່ນ 84mm. ກວດເບິ່ງຮູບແຕ້ມສະເພາະຂອງມໍເຕີສໍາລັບຊອງຈົດຫມາຍທັງຫມົດ, ການຄາດຄະເນ shaft ແລະຂະຫນາດການຕິດຕັ້ງ.
ໃຊ້ແຜນຜັງສາຍໄຟສໍາລັບການແກ້ໄຂມໍເຕີຕົວຈິງຫຼືວັດແທກຄູ່ winding ກັບອຸປະກອນການທົດສອບທີ່ເຫມາະສົມ. ສີຂອງຕົວນໍາແລະ pinout ຂອງຕົວເຊື່ອມຕໍ່ບໍ່ຄວນສົມມຸດວ່າສາມາດແລກປ່ຽນກັນໄດ້ລະຫວ່າງຮູບແບບຕ່າງໆ.
ບໍ່ຈໍາເປັນ. ການຖືແຮງບິດແມ່ນການຈັດອັນດັບທີ່ຢຸດເຊົາ; ແຮງບິດແລ່ນແມ່ນອິດທິພົນໂດຍ inductance ມໍເຕີ, ແຮງດັນຂັບ, ຄວາມໄວ, ການຕັ້ງຄ່າປະຈຸບັນແລະການໂຫຼດຂອງລະບົບ. ຮ້ອງຂໍເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດສໍາລັບຈຸດປະຕິບັດງານທີ່ມີຈຸດປະສົງ.
Microstepping ແມ່ນຂຶ້ນກັບໄດເວີ stepper ທີ່ເລືອກ. ມັນປ່ຽນແປງການແກ້ໄຂຂັ້ນຕອນທີ່ຖືກສັ່ງແລະສາມາດປັບປຸງຄວາມລຽບງ່າຍ, ແຕ່ມັນບໍ່ໄດ້ລົບລ້າງຄວາມທົນທານຂອງກົນຈັກຫຼືຮັບປະກັນຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງຢ່າງແທ້ຈິງທຽບເທົ່າ.
ໂດຍທົ່ວໄປ motor specification ບັນຊີລາຍຊື່ B. ຕາຕະລາງການອ້າງອິງ insulation ຈັດພີມມາຍັງອະທິບາຍຫ້ອງຮຽນ insulation ອື່ນໆ; ຢືນຢັນຊັ້ນຮຽນ ແລະການທົດສອບທີ່ໃຊ້ໄດ້ກັບພາກສ່ວນທີ່ສະໜອງໃຫ້.
ຄ່າທີ່ຖືກເຜີຍແຜ່ແມ່ນ 75N ອະນຸຍາດການໂຫຼດ radial ຢູ່ປາຍ shaft ແລະ 15N ອະນຸຍາດ thrust load. ທົບທວນເງື່ອນໄຂການໂຫຼດແບກ, ເລຂາຄະນິດ mounting ແລະຮູບແຕ້ມ motor ສໍາລັບກົນໄກຕົວຈິງ.
ຂໍ້ມູນຈໍາເພາະທົ່ວໄປມີລາຍຊື່ AWG22 UL1007, ໃນຂະນະທີ່ຕາຕະລາງຕົວແບບມີລາຍຊື່ AWG26 1061. ເຄື່ອງວັດແທກສາຍໄຟແລະ insulation ທີ່ຖືກຕ້ອງສໍາລັບຕົວແປທີ່ສະຫນອງໃຫ້ແນ່ນອນຄວນໄດ້ຮັບການຢືນຢັນໃນຮູບແຕ້ມຄໍາສັ່ງແລະເອກະສານສາຍໄຟ.
ສະຫນອງຈໍານວນສ່ວນເປົ້າຫມາຍ, ຄໍາຮ້ອງສະຫມັກເຄື່ອງຈັກ, ໄດເວີ, ຮູບແຕ້ມທີ່ຕ້ອງການ, shaft ແລະລາຍລະອຽດຂອງຕົວເຊື່ອມຕໍ່, ປະລິມານແລະຈຸດຫມາຍປາຍທາງການຂົນສົ່ງ. ນີ້ອະນຸຍາດໃຫ້ຜູ້ສະຫນອງທົບທວນຄວາມເຂົ້າກັນໄດ້ແລະຄວາມຕ້ອງການທາງການຄ້າ.
ການທົດແທນຕ້ອງກົງກັບຂະຫນາດຂອງການຕິດຕັ້ງ, ເລຂາຄະນິດ shaft, ລັກສະນະ winding, ຂອບເຂດຈໍາກັດໃນປະຈຸບັນ, ສາຍໄຟແລະແຮງບິດທີ່ຕ້ອງການໃນຄວາມໄວປະຕິບັດງານ. ການຈັບຄູ່ພຽງແຕ່ຂະຫນາດກອບ 57mm ແມ່ນບໍ່ພຽງພໍ.
ຕິດຕໍ່ Zhong Hua Jiang ສໍາລັບຮູບແບບ 23HS9440-26 ຫຼືຄວາມຕ້ອງການ motor stepper 57mm ອື່ນໆ. ແບ່ງປັນຮູບແຕ້ມອຸປະກອນ, ແຮງບິດປະຕິບັດງານທີ່ຕ້ອງການ, ຄົນຂັບທີ່ຕ້ອງການ, ຄວາມຕ້ອງການສາຍໄຟແລະປະລິມານການຊື້ເພື່ອສະຫນັບສະຫນູນການທົບທວນຄືນດ້ານວິຊາການແລະວົງຢືມ.


