

|


16HS2404L14.5P1-X
Zhong Hua Jiang
8,4 V
0,42A
20 mm
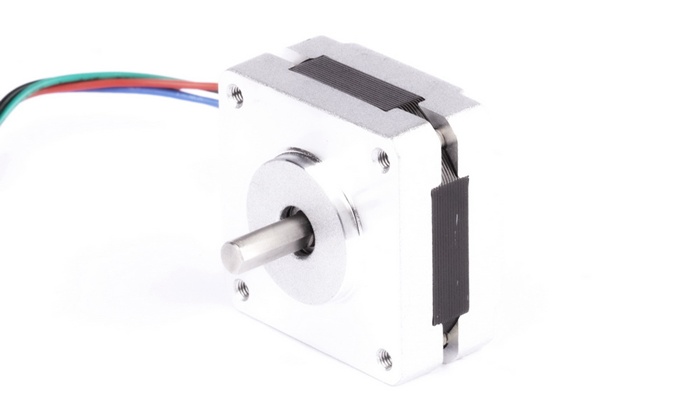
Zhong Hua Jiang 16HS2404L14.5P1-X on kompaktne 39 mm raamiga 2-faasiline hübriidsammmootor, mis on loodud täpseks järkjärguliseks liikumiseks CNC-seadmetes, 3D-printerites, robootikas, automaatikasüsteemides, positsioneerimismehhanismides ja muudes liikumisjuhtimisrakendustes. See kasutab 1,8° täissammu nurka, mis võrdub 200 täissammuga pöörde kohta enne mikrosammutamist.
Mootori jaoks on määratud 8,4 V ja 0,42 A faasi kohta, faasitakistus 20 Ω, induktiivsus 17 mH, B-klassi isolatsioon ja AWG 26 juhtmestikku. Selle 39 mm ruudukujuline raam vastab NEMA 16 suurusele, mida tavaliselt kasutatakse kompaktsete liikumissüsteemide jaoks, kus on vaja väiksemat ruumi.
Küsige 16HS2404L14.5P1-X hinda
| Üksus | Tehnilised andmed |
| Faaside arv | 2 |
| Sammu nurk | 1,8° ±5% |
| Nimipinge | 8,4 V |
| Nimetatud vool | 0,42A |
| Vastupidavus | 20Ω ±10% 20°C juures |
| Induktiivsus | 17mH ±20% sagedusel 1kHz, 1Vrms |
| Hoides pöördemoment | Üle 0,09 N·m |
| Kinnitusmoment | Alla 0,5 N·cm max. |
| Rootori inerts | 11 g·cm² |
| Plii stiil | AWG 26 UL1007 |
| Isolatsiooniklass | B klass |
| Dielektriline tugevus | 500V AC 1 minut |
| Isolatsioonitakistus | Üle 100MΩ |
| Lubatud tõukejõu koormus | 10N |
| Lubatud radiaalkoormus | 21N võlli otsas |
1,8° sammunurgaga teeb mootor 200 täissammu pöörde kohta. Kui seda kasutatakse ühilduva vooluga juhitava mikrosammu draiveriga, saab elektrilise sammu liigendada, et parandada liikumise sujuvust ja vähendada madala kiirusega vibratsiooni. Tegelik positsioneerimise jõudlus sõltub juhist, kontrollerist, mehaanilisest jõuülekandest, kiirendusprofiilist, resonantsist ja rakendatavast koormusest.
Küsige draiveri ühilduvuse kohta
| Mudeli nr. | Sammu nurk | Mootori pikkus | Pinge | Praegune | Vastupidavus | Induktiivsus | Hoides pöördemoment | Inerts | Plii stiil |
| (°) | (L) mm | V | A | Ω | mH | mN·m | g·cm² | # | |
| 16HS2404L14.5P1-X | 1.8 | 20 | 8.4 | 0.42 | 20 | 17 | 9 | 11 | AWG 26 1061 |
Ülaltoodud elektritabel esitab esinduslikud tooteandmed originaallehelt. Erinõuetega tooteid saab arutada vastavalt kliendi elektrilistele, mehaanilistele, juhtme- ja rakendusnõuetele.
Tehniline märkus: originaalleht sisaldab kahte erinevat hoidmismomendi kirjet. Üldises spetsifikatsioonis on loetletud 'Üle 0,09 N·m', elektriliste spetsifikatsioonide tabelis aga '9 mN·m.'. Kuna need väärtused ei ole samaväärsed, kinnitage enne hoidmismomendi arvutusväärtusena kasutamist uusim tehniline andmeleht.
| Isolatsiooni tase | Isolatsiooni pinge | Isolatsioonitakistus |
| B klass | 500V AC, 1 minut | Üle 100MΩ |
| Klass F | 500V AC, 1 minut | Üle 100MΩ |
Isolatsiooniklass kirjeldab mootori mähiste isolatsioonisüsteemi kuumakindluse kategooriat. Mudeli 16HS2404L14.5P1-X üldised spetsifikatsioonid määratlevad selle mudeli B-klassina.
| Isolatsiooni temperatuuriklass | Tase | E tase | B tase | F tase | H tase |
| Maksimaalne lubatud temperatuur (°C) | 105 | 120 | 130 | 155 | 180 |
| Mähise temperatuuri tõusu piir (K) | 60 | 75 | 80 | 100 | 125 |
| Toimivuse võrdlustemperatuur (°C) | 80 | 95 | 100 | 120 | 145 |
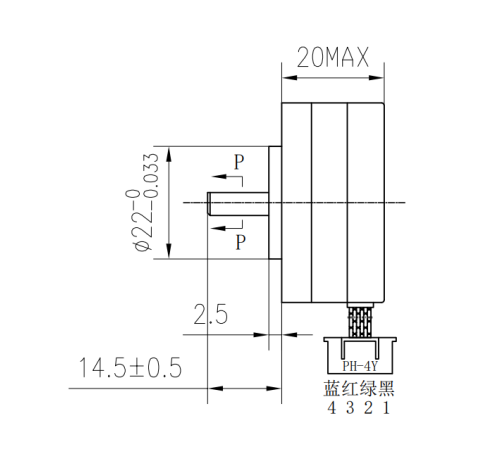
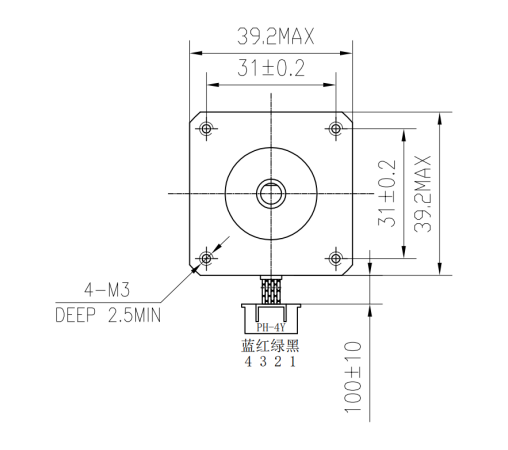
Enne olemasoleva mootori asendamist või 16HS2404L14.5P1-X uude liikumissüsteemi integreerimist võrrelge raami suurust, kinnitusavade vahekaugust, võlli mõõtmeid, kere pikkust ja saadaolevat paigaldusümbrist mehaaniliste joonistega. Mehaanilist ühilduvust tuleks kontrollida toote nimetamise tavast sõltumatult.
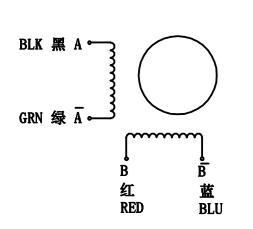
Ühendage mootori faasid ühilduva bipolaarse astmedraiveri vastavate A- ja B-väljunditega. Enne toite sisselülitamist kinnitage pooli paarid ja ühendage enne mootori juhtmestiku vahetamist lahti.
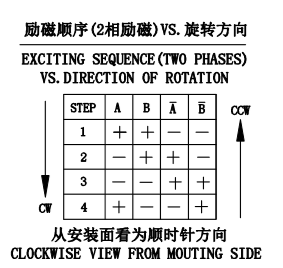
Juht pingestab mootori faase järjest, et luua kontrollitud nurkliikumine. Täis-, pool- ja mikrosammuline toiming sõltuvad valitud draiverist ja kontrollerist. Õige faasivoolu piiramine on oluline mootori temperatuuri, olemasoleva pöördemomendi ja kasutusea jaoks.
| Sammu nurga täpsus | ±5% |
| Vastupidavuse täpsus | ±10% |
| Induktiivsuse täpsus | ±20% |
| Temperatuuri tõus | 80°C max. |
| Ümbritsev temperatuur | -20°C kuni +50°C |
| Isolatsioonitakistus | 100MΩ min. 500V DC juures |
| Dielektriline tugevus | 500V AC, 1 minut |
| Lubatud radiaalkoormus | 21N |
| Lubatud tõukejõu koormus | 10N |
Neid tolerantse ja töötingimusi tuleks käsitleda kogu liikumissüsteemi konstruktsiooni osana. Töömoment muutub tavaliselt sõltuvalt mootori pöörlemiskiirusest, juhi voolust, toitepingest, kiirendusest ja koormuse inertsist, seega peaks lõplik valik põhinema vajalikul tööpunktil, mitte ainult pöördemomendil.
39 mm 2-faasilist hübriid-sammmootorit saab kasutada kompaktsete CNC-mehhanismide, 3D-printerite, robootika, automaatikaseadmete, positsioneerimisastmete, katseseadmete, jaotussüsteemide, optiliste positsioneerimisseadmete ja muude korduvat järkjärgulist liikumist vajavate rakenduste jaoks.
Mootori valimiseks esitage vajalik kiirusvahemik, koormuse pöördemoment, kiirendus, töötsükkel, koormuse inerts, võlli koormus, mehaanilised mõõtmed, draiveri mudel, toitepinge ja tellimuse kogus. Need üksikasjad aitavad kindlaks teha, kas 16HS2404L14.5P1-X või mõni muu samm-mootori konfiguratsioon on sobivam.
39 mm raamiga mootor sobib väiksemate 35 mm klassi mootorite ja tavaliste 42 mm NEMA 17 mootorite vahele. See raami suurus võib olla kasulik, kui masin vajab kompaktset paigaldusümbrist, kuid vajab siiski 2-faasilise hübriid-sammmootori kontrollitud positsioneerimisomadusi.

Huajiang asutati 2000. aastal, alustades CNC-graveerimisspindlimootorite tootmisega ja hiljem laienedes muutuva sagedusega ajamite, graveerimismasinate ja nendega seotud CNC-toodete tootmiseks. Laiema turuarengu toetamiseks loodi 2018. aastal kaubamärk Zhong Hua Jiang.
Ettevõttel on registreeritud patent õhkjahutusega spindlmootorite seeriale, patent nr 200730184245.5 ja rohkem kui 20-aastane CNC-ga seotud toodete valmistamise kogemus.
 |
||
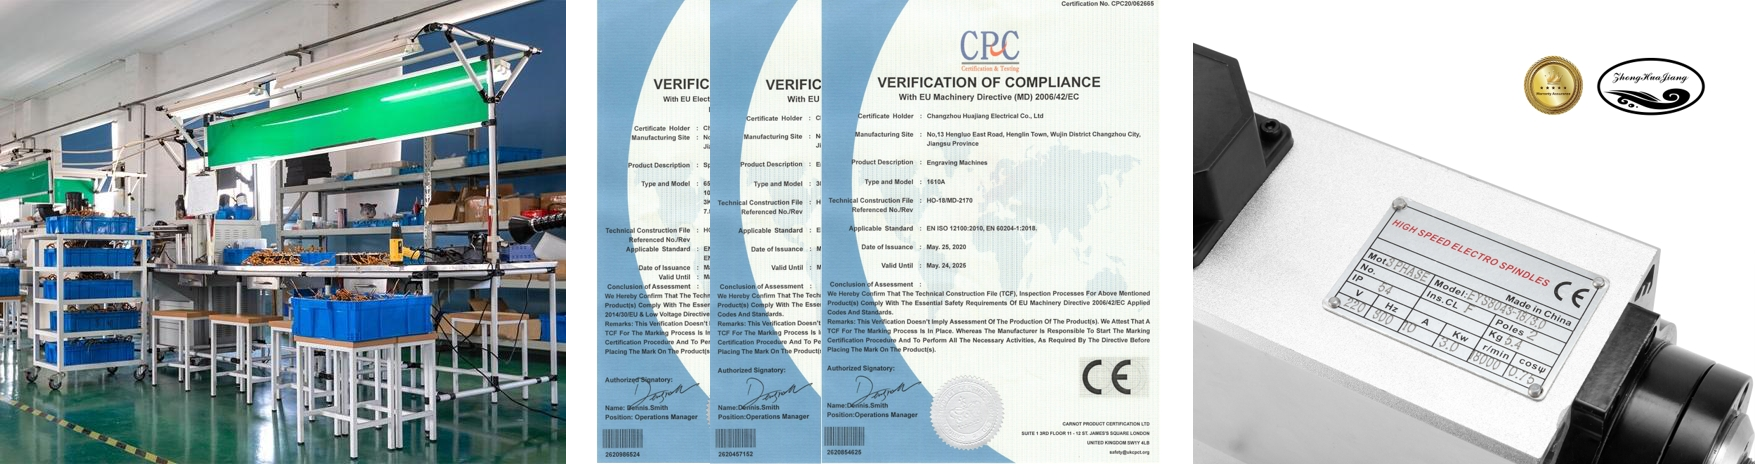
| Kvaliteedi tagamine Toote ülevaatus ja kvaliteedikontrolli protseduurid enne saatmist. |
Patendid ja sertifikaadid Tootmiskogemus ja patenteeritud õhkjahutusega spindli kujundus. |
Täiendav kaubamärgi väärtus Integreeritud tootetugi CNC-, spindli- ja liikumisjuhtimisrakendustele. |
 |
||
| Mõistlik hind Tehase otsesuhtlus spetsifikatsioonide, koguste ja kohandamise osas. |
Täistööajaga teenindus Tehniline tugi tootevaliku ja rakendusküsimuste jaoks. |
Kiire ja usaldusväärne kohaletoimetamine Tootmise koordineerimine, eksporditeenuste ja saadetiste uuendused. |
Võtke ühendust Zhong Hua Jiangiga

Sertifitseerimisnõuded võivad olenevalt sihtturust ja lõppseadmetest erineda. OEM- või partiitellimuste puhul taotlege oma projekti jaoks vajalikku dokumentatsiooni ja kinnitage enne ostmist kehtivad vastavusnõuded.
16HS2404L14.5P1-X on 39 mm raamiga mootor. Tavalise samm-mootori raami terminoloogias klassifitseeritakse 39 mm ruudukujuline raam tavaliselt kategooriasse NEMA 16. Olemasoleva mootori asendamisel kontrollige alati mehaanilist joonist ja kinnituse mõõtmeid.
1,8° täissammu nurk annab 200 täissammu pöörde kohta. Ühilduv mikrosammu draiver võib sujuvama juhitava liikumise tagamiseks iga täisastme elektrooniliselt jagada.
Algses toote spetsifikatsioonis on 8,4 V nimipinge ja 0,42 A nimivool. Vooluga juhitava astmedraiveri kasutamisel konfigureerige faasivoolu piirang vastavalt mootori ja draiveri nõuetele.
Kasutage bipolaarset 2-faasilist astmedraiverit, mis suudab reguleerida faasivoolu umbes 0,42A mootori nimiväärtusega ning ühildub saadaoleva kontrolleri ja toiteallikaga. Enne paigaldamist kontrollige draiveri vooluvahemikku, toitepinge vahemikku, pistikute paigutust ja mikrosammu sätteid.
Jah. Ühilduv mikrosammu draiver võib mootori 1,8° täisastmeid alajaotada, et parandada sujuvust ja vähendada vibratsiooni. Mikrosammu eraldusvõimet ei tohiks käsitleda koormuse all tagatud mehaanilise positsioneerimise täpsusena.
Algne leht sisaldab kahte erinevat väärtust: üldised spetsifikatsioonid loetlevad pöördemomendi üle 0,09 N·m, elektriliste spetsifikatsioonide tabelis aga 9 mN·m. Kinnitage Zhong Hua Jiangiga uusim tehniline andmeleht, enne kui kasutate pöördemomendi projekteerimisväärtust.
Allika spetsifikatsioonis on lubatud radiaalkoormus 21N ja tõukejõu 10N. Ühendused, rihmarattad, juhtkruvid ja rihmade paigutus peavad olema konstrueeritud nii, et mootori võll jääb kindlaksmääratud koormuse piiridesse.
Esitage praegune mootorimudel, raami ja võlli mõõtmed, paigaldusavade vahekaugus, koormusmoment, sihtkiirus, kiirendus, töötsükkel, draiveri mudel, toitepinge, nõuded juhtmestikule, nõuded pistikutele, kogus ja lõppkasutus.
Algses tooteinfos on kirjas, et erinõuetega tooteid saab valmistada vastavalt kliendi soovile. Saatke hindamiseks vajalikud elektrilised spetsifikatsioonid, mõõtmed, võlli konfiguratsioon, juhtmestik, pistik ja tellimuse kogus.


